Выберите режим управления по условиям задачи
Это не сертификация и не выбор конкретной модели. Сформулируйте один повторяемый сценарий и идите по веткам: первое «да» даёт гипотезу для ограниченного теста.
- 01 / ВОПРОС
Маршрут, точки остановки и обстановка повторяются, а путь можно заранее задать?
ДА → КАНДИДАТAGV-кандидатСначала проверьте повторяемость фиксированного рейса и реакцию на стоп-событие.
НЕТ → ДАЛЬШЕСреда или путь меняются — переходите к вопросу 2.
- 02 / ВОПРОС
Нужно ли системе самой выбирать путь вокруг обычных препятствий внутри подготовленной и описанной зоны?
ДА → КАНДИДАТAMR-кандидатСначала проверьте карту, локализацию, граничные случаи и безопасное состояние при ошибке.
НЕТ → ДАЛЬШЕЕсли путь каждый раз требует контекстного решения, переходите к вопросу 3.
- 03 / ВОПРОС
В момент движения нужен взгляд, суждение или действие оператора в незнакомой ситуации?
ДА → КАНДИДАТТелеуправление-кандидатСначала проверьте обзор, задержку, потерю связи и предсказуемую остановку в ограниченной зоне.
НЕТ → ДАЛЬШЕСценарий пока описан недостаточно: уточните, кто принимает решение о пути и по каким данным.
Если ни одна ветка не подходит: не называйте платформу AGV, AMR или телеуправляемой заранее. Сначала опишите один маршрут, границу зоны, людей и препятствия, затем повторите схему.
AGV и AMR — не два уровня «умности» одной тележки. Иногда самое сильное решение — честно оставить выбор пути человеку: разовая инспекция в незнакомой среде может быть лучше решена телеуправлением, чем преждевременной автономностью. Вопрос не в названии, а в том, где именно система принимает решение «куда и как ехать».
Как читать схему
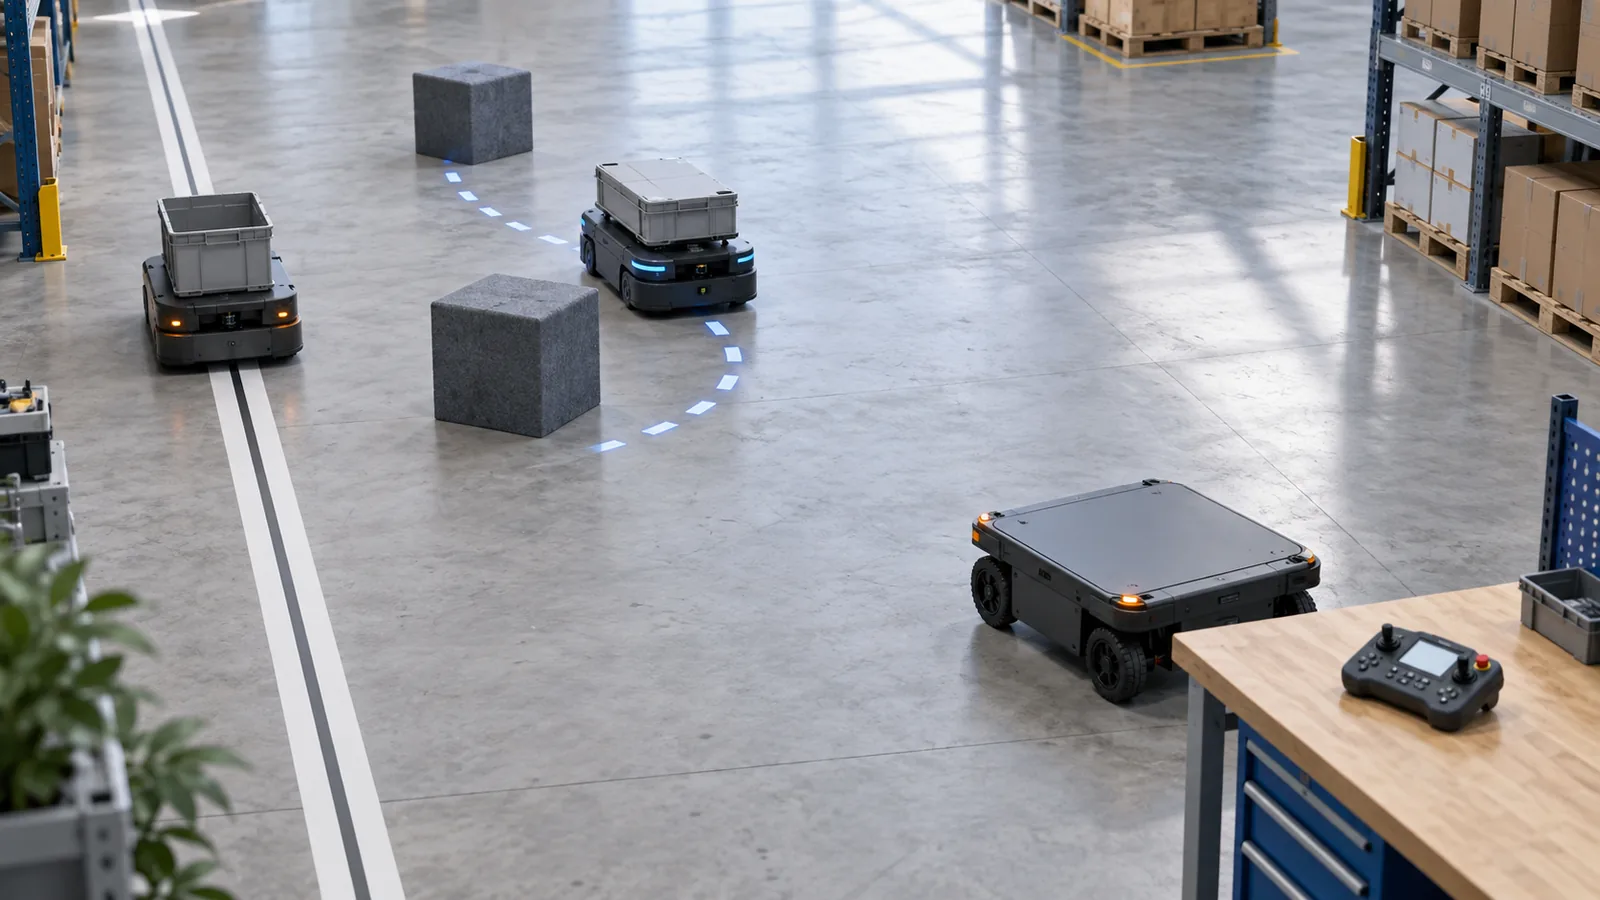
У схемы нет «самой умной» ветки. Она отвечает только на вопрос, какой режим стоит проверить первым для одного описанного сценария. Если маршрут утром один, а вечером другой, это уже два сценария. Если после выбора AGV приходится постоянно обходить людей и менять траекторию вручную, это не повод «докрутить немного ИИ», а сигнал заново пройти вопросы.
Три живых разбора
Робот-пылесос: AMR-подобная задача в квартире
У современного робота-пылесоса есть карта, комнаты, запретные зоны и препятствия, которые меняются между уборками. Поэтому по схеме это AMR-подобный сценарий: устройство само выбирает траекторию в пределах известного дома. Но это не означает, что оно должно справляться с любым предметом или что домашняя техника становится промышленным AMR. iRobot прямо просит подготовить пол для построения карты и предупреждает о кабелях и других предметах, которые могут остановить работу. Первый честный тест здесь — один этаж, заранее заданные запретные зоны и журнал того, что изменилось на полу.
Рободоставщик: автономное движение не отменяет исключения
У робота-доставщика маршрут и объезд препятствий выполняются автономно, но в сложном случае может подключаться удалённый оператор. Это не превращает всю систему в «дистанционное управление»: основной сценарий остаётся AMR-подобным, а удалённая помощь — отдельная граница ответственности. Для нового проекта полезный первый тест не «проехать по городу», а ограниченный участок с известными бордюрами, пешеходной зоной, правилами остановки и заранее описанным случаем передачи человеку.
Склад: не вся логистика требует свободного выбора пути
Тележка, которая много раз в день перевозит один и тот же груз между двумя подготовленными точками по выделенному маршруту, — хороший AGV-кандидат. Её сила не в том, что она объедет всё на свете, а в повторяемости рейса и понятной инфраструктуре. Если на том же складе маршрут приходится менять из-за перекрытий, а системе нужно строить объезд по карте и координировать несколько машин, задача сдвигается в сторону AMR. Например, OMRON описывает свои складские мобильные роботы как системы, которые локализуются по карте и планируют маршрут вокруг препятствий; в документации при этом отдельно перечислены ограничения к полу и среде. Автономность не отменяет границы применения.
ISO 3691-4 включает AGV и AMR в область driverless industrial trucks, но исключает дистанционно управляемые машины: это отдельный режим с другой ответственностью, а не «AMR попроще». Стандарт не делает учебную статью доказательством соответствия.
Что зафиксировать после выбора ветки
Запишите один сценарий, выбранную ветку, границу зоны, кто принимает решение о пути, что считается потерей управления, стоп-событие и первый ограниченный тест. Вывод должен звучать так: «для сценария X сначала проверяем гипотезу Y», а не «у нас теперь AMR». Класс относится к поведению в проверяемом сценарии, а не к названию шасси или версии сайта.