Об авторе →
Меню

Роман ЧекменевАвтор проекта «Заря 40»

Выходные закончились.
Робот — нет.

Так началась «Заря 40». Я хотел быстро собрать первую платформу, а в итоге втянулся в долгую историю с механикой, электроникой, ошибками и новыми версиями.

Сейчас я разрабатываю и испытываю несколько вариантов роботизированных платформ и открыто показываю, что получается на практике.

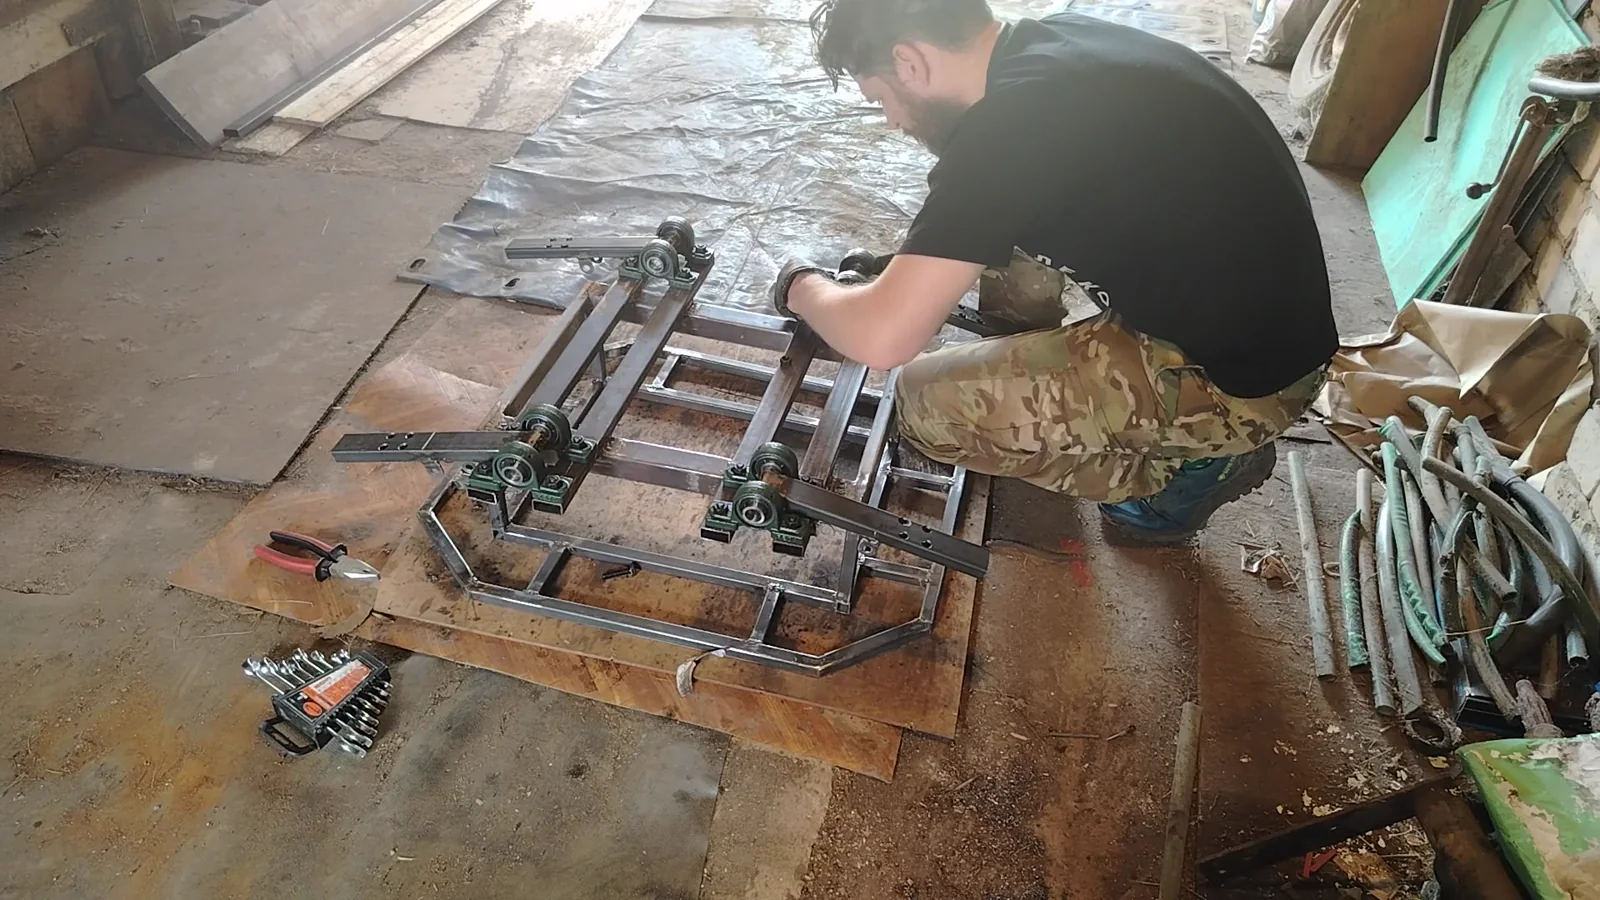
Роман Чекменев работает над механикой роботизированной платформы «Заря 40»
В РАБОТЕНастройка механики одного из прототипов
01 / ПЕРВЫЙ ПРОТОТИП

План был простым.
Реальность — нет.

В роликах самоделки из гироскутеров выглядели почти вызывающе просто: два мотор-колеса, аккумулятор, плата управления и рама. Я решил, что соберу своего робота за выходные.

Первый заказ гироскутера отменили. Следующий приехал с неисправной платой. Ещё одна плата оказалась модификацией, которую, если верить форумам, невозможно перепрошить. Пришлось разбираться глубже и искать свой вариант управления.

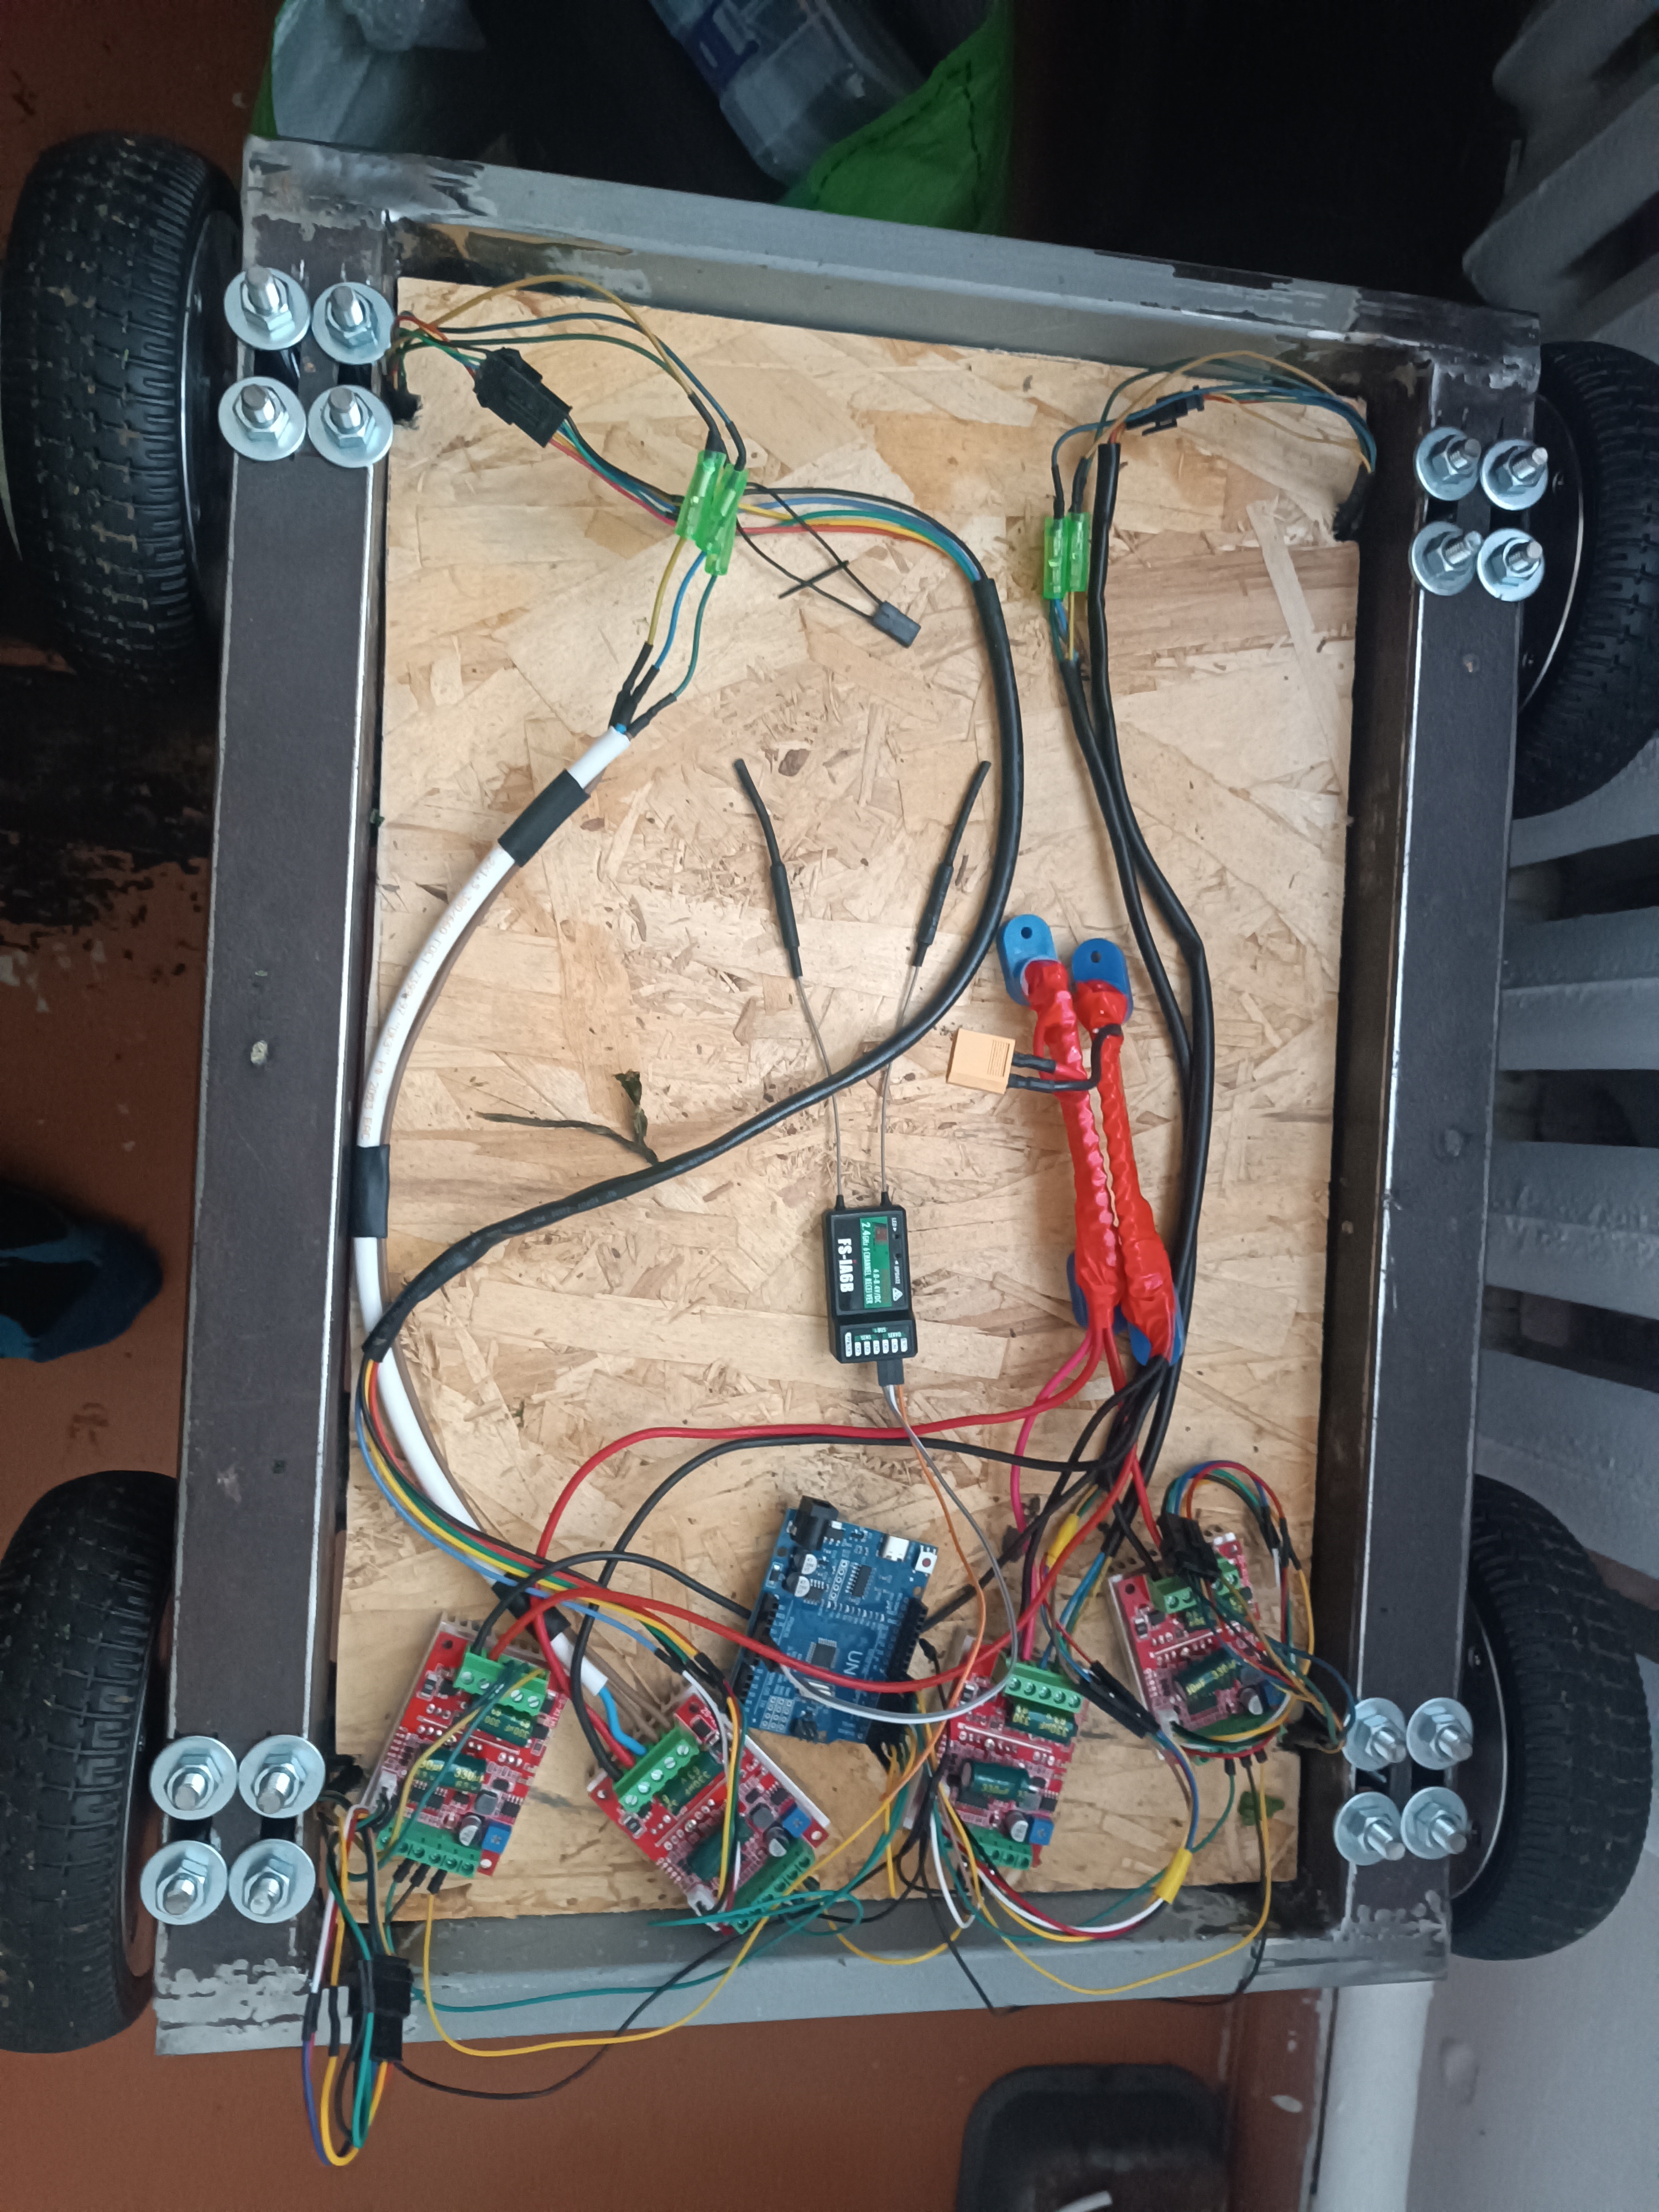
Вместо штатной платы появились Arduino и отдельный драйвер. Большую раму зимой было негде нормально собирать, поэтому сначала я сделал маленькую гусеничную платформу и проверил идею дома. Она поехала. Потом поехал и большой прототип.

Электроника и проводка одного из ранних прототипов «Зари 40»
Ранний прототип: электроника, проводка и первые запуски.
ПЕРВЫЙ РЕЗУЛЬТАТ

Прототип поехал. И сразу показал, сколько ещё предстоит переделать.

Когда «едет»
уже мало

Первый запуск был настоящим праздником. Но почти сразу стало видно: колёса проскальзывают, удары принимает корпус, а движение ещё не делает машину полезной и надёжной.

Тогда я понял, что «оно едет» — не конец работы, а начало следующей версии. Нужно разбираться, менять конструкцию и снова проверять.

Мне нравится искать неочевидный ход и пробовать сделать по-своему. Системность здесь не мой характер, а нужный инструмент: без неё хорошая идея легко разваливается при встрече с реальностью.

Мне интересно сделать по-своему — и честно посмотреть, что получится.
01Разобраться
02Собрать свой вариант
03Проверить на практике
04Переделать, если нужно
03 / ЗАЧЕМ ВСЁ ЭТО

Не робот ради робота

Когда я думаю о смысле «Зари 40», вспоминаю деревню. На пастбище привязана корова, ей нужно регулярно носить воду. Мы с дядей Славой берём вёдра и идём. А у него кроме этого животные, огород, хозяйство, ремонт — десятки дел, которые нельзя отложить.

Идея робота-помощника появилась раньше, но именно тогда связалась для меня с конкретным человеческим трудом. Не с выставкой технологий и не с эффектным запуском, а с обычной повторяющейся работой.

Так у проекта появилось направление: сделать понятную основу, на которой со временем смогут появляться разные полезные машины.

Техника становится по-настоящему интересной, когда помогает человеку тратить меньше сил на рутину и больше — на то, где нужны его внимание и решения.
04 / ОТКУДА ВЗЯЛСЯ ЭТОТ ПОДХОД

Мне всегда хотелось понять, как всё устроено

01
Физика

Сначала проверить установку

Физика нравилась мне ещё в школе: понял принцип — можешь применить. В университете мы однажды почти открыли новый закон природы, пока не выяснилось, что просто перегрелся прибор. С тех пор я помню: необычный результат сначала нужно проверить.

02
Работа

Увидеть систему целиком

После физфака я ушёл в бизнес и работал в торговле, производстве, банке и технологических компаниях. На программе Mitsubishi впервые близко познакомился с производственной культурой и постоянными улучшениями. Меня всегда интересовало, почему небольшое изменение иногда меняет весь результат.

03
Своими руками

Сложное можно разобрать

Мой отец — радиолюбитель с золотыми руками. Рядом с ним сломанная вещь не выглядела приговором: можно найти причину, починить и переделать. Позже были терменвокс, электронные часы и робототехника с сыном — короткие подходы к желанию сделать настоящую машину.

Одна основа.
Разные задачи.

Мне хочется сделать не один аппарат с заранее заданной функцией, а понятную основу, которую со временем можно будет дополнять под разные задачи. Её задача — закрывать повторяющуюся сложность движения, питания и управления настолько, насколько это будет доказано. Сверху останется пространство для своего оборудования, датчиков и программы.

Сейчас основное направление — дистанционно управляемая платформа для перевозки груза. Другие функции появятся в дневнике только после отдельной сборки и проверки.

Открытым сегодня является сам процесс разработки: я показываю устройство прототипов, причины решений, ошибки и ограничения. По мере готовности будут появляться схемы, код и документация.

Текущий прототип большой роботизированной платформы «Заря 40»
ТЕКУЩИЙ ПРОТОТИПРазработка продолжается
01Что хотел получить
02Что произошло на деле
03Что пришлось изменить

Это тяжёлая движущаяся техника, поэтому каждое изменение нужно проверять с учётом безопасности.

ДНЕВНИК ПРОДОЛЖАЕТСЯ

Чтобы не начинать с нуля

Я буду показывать не только удачные запуски, но и ошибки, тупики и переделки. Хочу, чтобы мой опыт помог другому человеку быстрее разобраться в конструкции и перейти к собственной задаче.