К платформе можно прикрутить новую коробку, подвести питание и написать отдельную прошивку. Это доказывает изобретательность сборщика, но ещё не модульность системы.
Модуль становится действительно заменяемым, когда заранее определены и проверены границы его подключения. Для роботизированной платформы полезно разделять четыре интерфейса:
- механический;
- электрический;
- информационный;
- документальный.
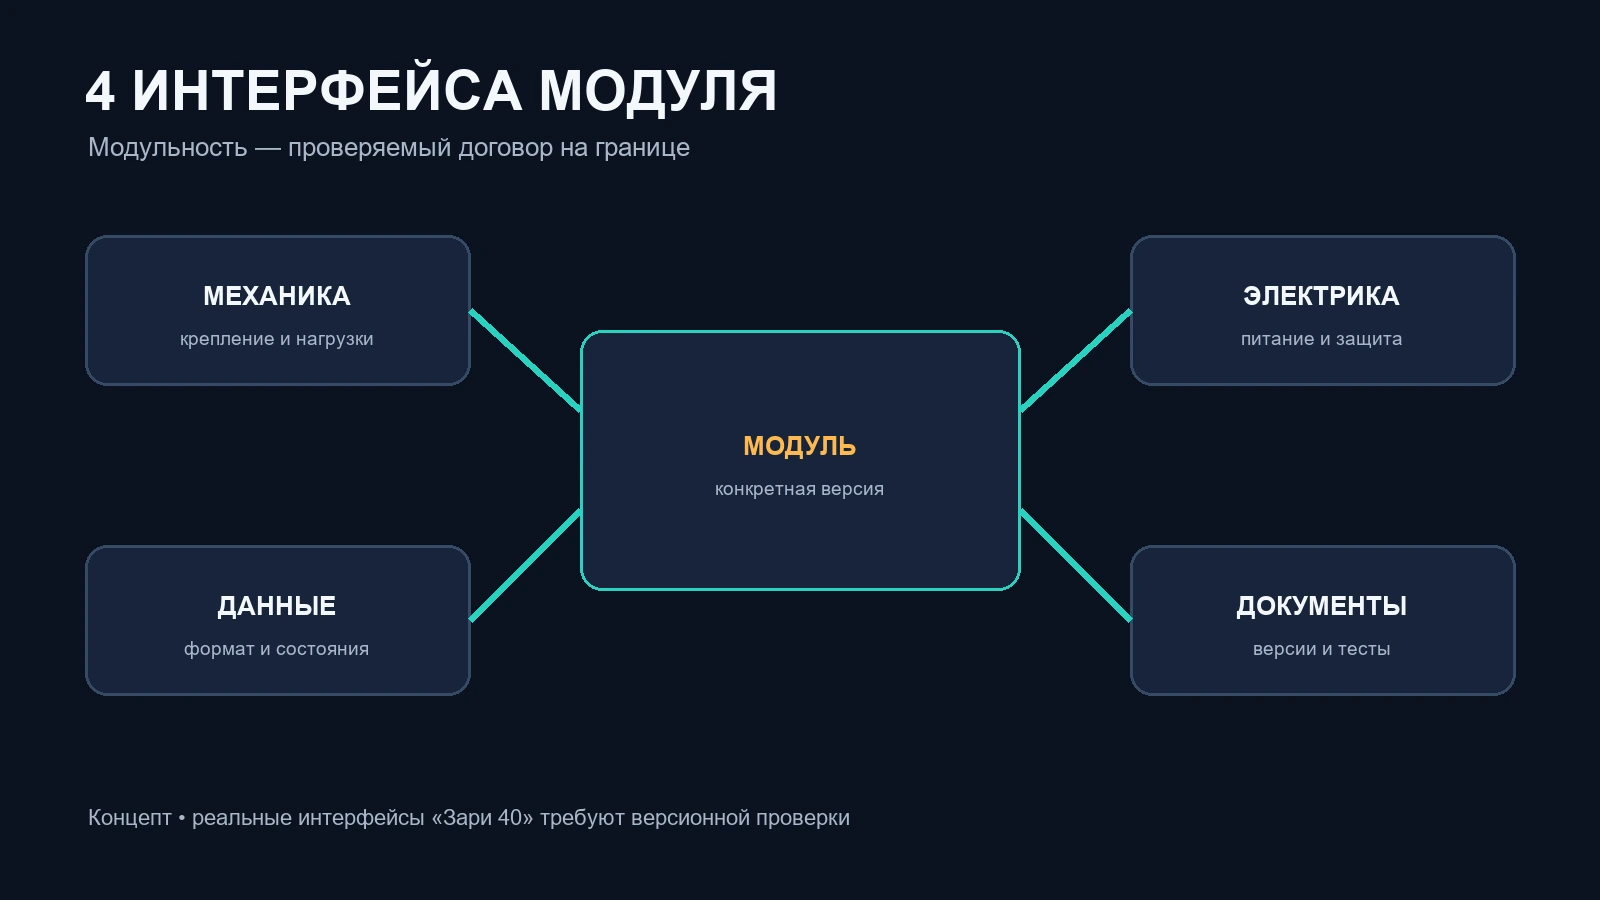
Концептуальная карта. Она не описывает реализованный стандарт интерфейсов текущей версии «Зари 40».
Короткое определение
Модульная роботизированная платформа — система, в которой отдельный узел можно подключить, заменить или развить через заранее описанные границы, не переделывая неопределённую часть всей конструкции.
Модульность не означает полной универсальности. Каждый интерфейс имеет область совместимости: допустимые размеры, нагрузки, напряжения, протоколы, состояния и версии. Чем яснее эта область, тем меньше скрытой интеграционной работы остаётся пользователю.
Почему крепления недостаточно
Представим камеру, которую удалось закрепить на раме. Механическая задача вроде решена. Но дальше появляются вопросы:
- выдерживает ли точка крепления массу и динамическую нагрузку;
- есть ли подходящее питание и защита цепи;
- может ли вычислительный модуль получить видеопоток;
- известны ли формат данных, задержка и поведение при потере связи;
- существует ли версия документации, связывающая всё это вместе.
Если для каждой новой камеры нужны сварка, новая проводка, неизвестный преобразователь и переписывание программы, платформа допускает доработку, но не предоставляет готовый сменный интерфейс.
Интерфейс — это договор на границе
NASA Systems Engineering Handbook рассматривает управление интерфейсами как отдельный системный процесс. В приложении с примером Interface Requirements Document предлагается фиксировать назначение границы, ответственность, связанные документы, координатные системы, единицы, допуски и численные требования.
Для DIY-проекта документ может быть намного короче. Но смысл сохраняется: интерфейс описывает не внутреннее устройство двух модулей, а условия их встречи.
Полезная карточка интерфейса отвечает на семь вопросов:
- Что подключается к чему?
- Где проходит физическая или логическая граница?
- Какие параметры допустимы?
- Какое состояние считается нормальным?
- Что происходит при ошибке или отключении?
- К каким версиям относится описание?
- Каким тестом совместимость подтверждена?
1. Механический интерфейс
Механическая совместимость — это не только совпадение отверстий. Нужно определить:
- базовые поверхности и систему координат;
- расположение, диаметр и шаг креплений;
- допустимую массу и положение центра тяжести;
- статические и динамические нагрузки;
- габаритный объём и зоны движения;
- материал и класс крепежа;
- доступ инструмента и порядок снятия;
- требования к вибрации, грязи, влаге и температуре;
- запретные зоны рядом с колёсами, гусеницами и движущимися деталями.
Модуль может физически поместиться, но ухудшить устойчивость, закрыть обслуживание или попасть в траекторию другой детали. Поэтому CAD-модель посадочного места полезна только вместе с ограничениями и проверкой.
2. Электрический интерфейс
Совпадающий разъём не доказывает электрическую совместимость. Указывают:
- назначение каждого контакта;
- номинальное и допустимое напряжение;
- ток в установившемся и переходном режимах;
- полярность;
- способ защиты и отключения;
- допустимую мощность;
- общий провод, экран и гальваническую развязку;
- пусковой ток и обратный поток энергии;
- состояние контактов при выключении;
- последовательность соединения и запрет горячего подключения, если он есть.
Разъём является только геометрией контакта. Электрический интерфейс начинается там, где появляется проверенная распиновка и режимы.
3. Информационный интерфейс
Два устройства могут физически соединиться и всё равно не понимать друг друга. Информационная граница включает:
- физический канал: UART, CAN, Ethernet, USB или другой;
- скорость и параметры обмена;
- формат сообщения и единицы;
- частоту публикации или запроса;
- допустимую задержку;
- идентификаторы и адресацию;
- версию протокола;
- обработку потери пакетов и тайм-аутов;
- начальное и отказобезопасное состояние;
- правила совместимости при изменениях.
ROS 2 наглядно разделяет три вида программных интерфейсов: topics для потоков данных, services для короткого запроса и ответа, actions для длительного действия с обратной связью и возможностью отмены. Этот пример показывает важный принцип: одинаковый транспорт ещё не означает одинаковую семантику взаимодействия.
Если один модуль публикует speed = 10, а второй не знает, это метры в секунду, обороты в минуту или условные единицы, формально работающая связь остаётся опасно неоднозначной.
4. Документальный интерфейс
Четвёртая граница часто незаметна, пока систему не пытается изменить другой человек. Она связывает:
- паспорт модуля;
- версию платформы;
- механический чертёж;
- электрическую схему и распиновку;
- описание протокола;
- конфигурацию ПО;
- ограничения и предупреждения;
- методику проверки;
- changelog;
- известные несовместимости.
ISO 22166-202:2025 описывает информационную модель программных модулей сервисных роботов ради совместимости, повторного использования и компонуемости. Среди необходимых сведений названы runtime-требования, интерфейсы и информация, значимая для safety/security-оценки составной системы.
Для «Зари 40» это полезная рамка, но не заявление о соответствии стандарту. Документальный интерфейс нужен, чтобы слово «совместимо» можно было проверить по версии и протоколу, а не по памяти автора.
Совместимость бывает многомерной
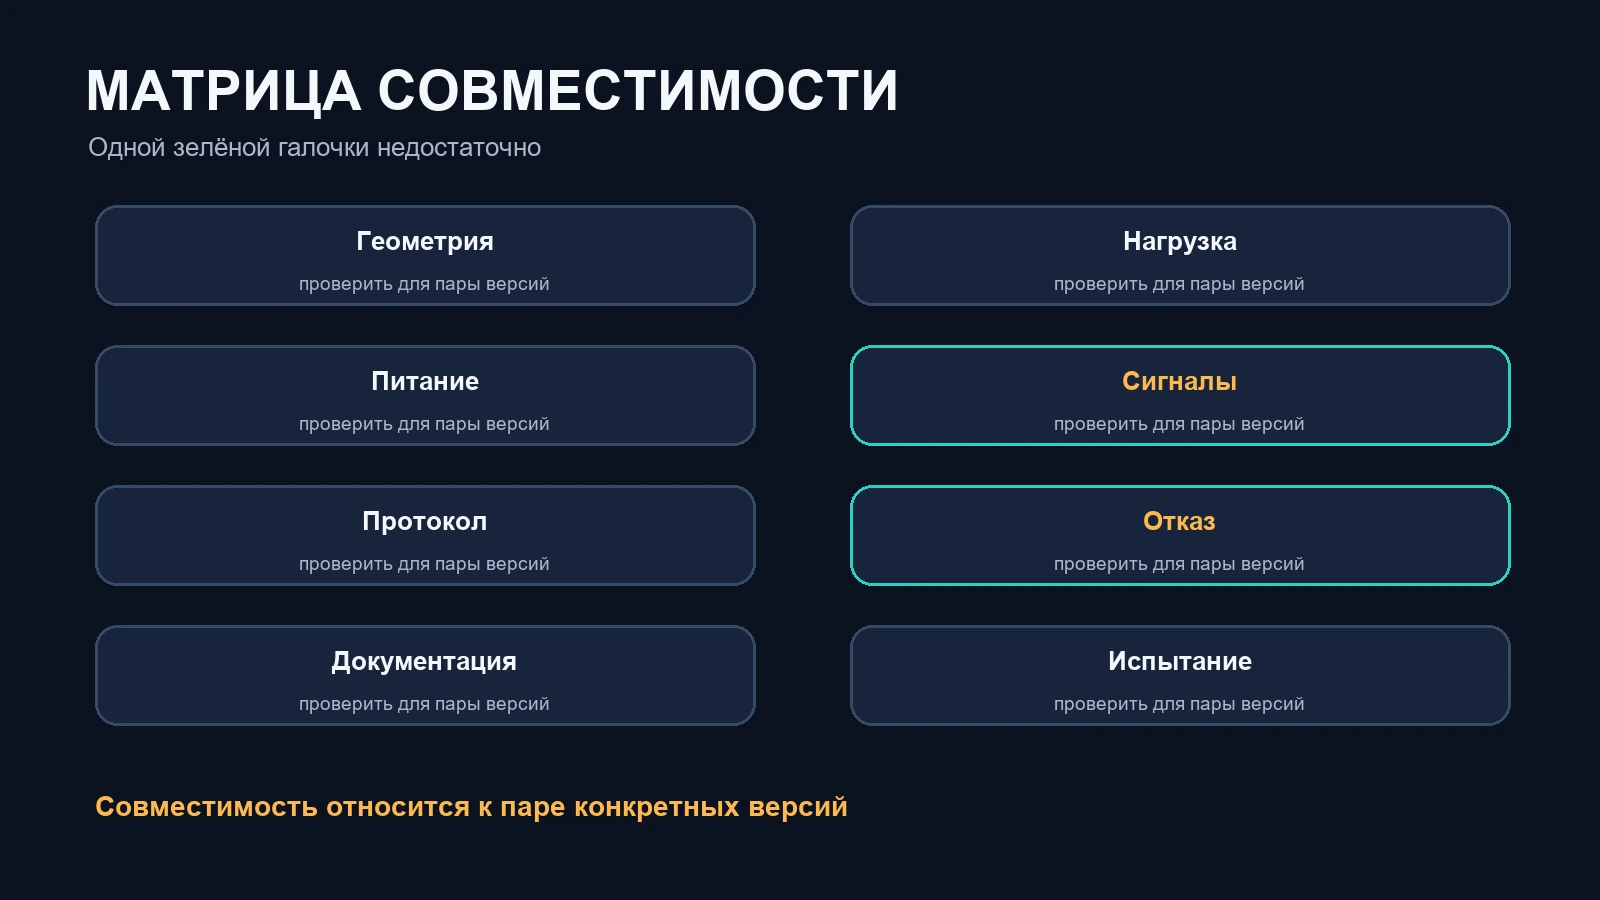
Модуль считается совместимым не после одной зелёной галочки, а после последовательной проверки:
| Проверка | Контрольный вопрос | Пример результата |
|---|---|---|
| геометрия | помещается и устанавливается без переделки? | совпадает посадочное место |
| нагрузка | платформа и крепёж выдерживают заданный режим? | подтверждено расчётом и тестом |
| питание | напряжение, ток и переходные режимы допустимы? | есть запас и защита |
| сигналы | уровни, канал и распиновка совпадают? | интерфейс однозначен |
| протокол | формат, единицы и состояния понятны обеим сторонам? | версия протокола совпадает |
| отказ | отключение или сбой приводит в известное состояние? | определён тайм-аут и реакция |
| документация | все сведения относятся к тем же версиям? | есть матрица совместимости |
| испытание | интеграция проверена в нужном сценарии? | сохранён протокол |
Отсутствие одной строки нельзя компенсировать красотой механического адаптера.
Три гипотетических примера
Следующие примеры — концепты. Они не являются готовыми модулями или подтверждёнными возможностями «Зари 40».
Пример 1. Камера наблюдения
Базовая платформа уже закрывает сложный общий слой: перемещение, питание основных узлов, несущую конструкцию и базовое управление — только в той мере, в какой это подтверждено для конкретной версии.
Пользователю остаются:
- крепление камеры и проверка поля зрения;
- подходящий преобразователь питания;
- вычислительный узел;
- видеоканал и хранение;
- приватность и правила съёмки;
- тест вибрации, задержки и потери связи.
Даже если видео появилось, камера ещё не становится средством безопасного управления.
Пример 2. Экологический датчик
Небольшой модуль температуры, влажности или пыли может потребовать меньше механической работы, но информационный слой остаётся существенным:
- место установки без сильного влияния тепла и потока от платформы;
- питание и интерфейс;
- калибровка или хотя бы проверка повторяемости;
- время и координаты измерения;
- формат лога;
- границы интерпретации.
Бытовой датчик не превращается в сертифицированную измерительную систему только потому, что значения появились на карте.
Пример 3. Лёгкий контейнер
Контейнер кажется чисто механическим модулем, но требует:
- посадочного места и фиксации;
- ограничения массы и центра тяжести;
- проверки выпадения предметов;
- зоны безопасной загрузки;
- запрета опасных, горячих или незакреплённых объектов;
- испытания управляемости и торможения с безопасным имитатором груза.
Без протокола нельзя заявлять допустимую полезную нагрузку.
Проверка модульности: тест замены
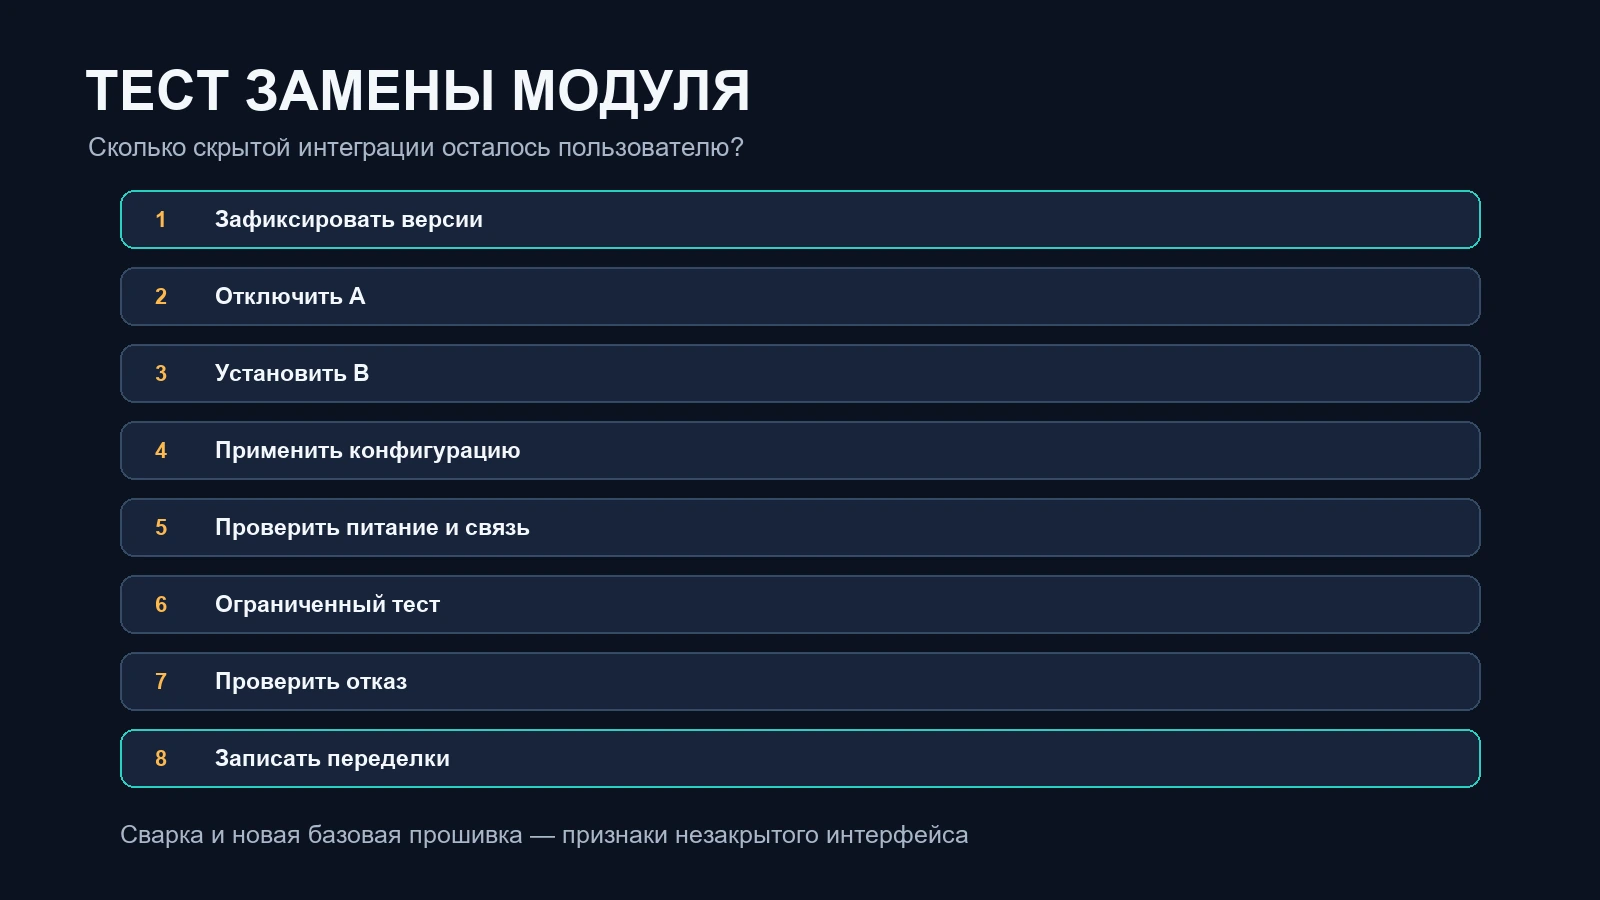
Модульность полезно проверять не вопросом «можно подключить?», а сценарием замены:
- зафиксировать версии платформы и обоих модулей;
- безопасно отключить модуль A;
- установить модуль B без изменения несвязанных подсистем;
- применить задокументированную конфигурацию;
- проверить питание и связь до активного действия;
- выполнить ограниченный функциональный тест;
- проверить отказ и возврат в безопасное состояние;
- записать время, отклонения и незапланированные переделки.
Если замена потребовала сварки, новой силовой проводки, изменения базовой прошивки и догадок о распиновке, результат всё ещё может быть хорошей инженерной доработкой. Но интерфейс пока нельзя называть сменным без оговорки.
Уровни зрелости модульности
Намерение. Назначена область будущего подключения, но границы не определены.
Описанный интерфейс. Есть размеры, распиновка, протокол и ограничения, но интеграция не проверена.
Проверенная пара. Одна конкретная версия модуля работает с одной версией платформы по протоколу.
Повторяемая замена. Другой человек заменил модуль по документации и получил ожидаемый результат.
Управляемая совместимость. Есть матрица версий, тесты, changelog, известные несовместимости и правила развития интерфейса.
Эти уровни не являются официальной сертификационной шкалой. Это редакционный способ не смешивать замысел, единичную интеграцию и повторяемую платформенную возможность.
Что можно утверждать о «Заре 40» сейчас
Проект разрабатывает и испытывает несколько вариантов открытых роботизированных платформ, которые предполагают расширение и адаптацию под разные задачи. Это направление архитектуры, а не доказательство готового стандарта сменных модулей.
Реальные точки крепления, питание, протоколы и совместимость должны быть привязаны к конкретной версии и подтверждены отдельно. До этого корректные формулировки звучат так:
- «исследуется интерфейс подключения»;
- «предусмотрено место для будущего модуля»;
- «концепт требует проверки четырёх границ»;
- «совместимость не подтверждена».
Некорректно показывать гипотетическую камеру, контейнер или датчик как готовую функцию платформы.
Вывод
Модульность — не коллекция отверстий и разъёмов. Это проверяемый договор на механической, электрической, информационной и документальной границах.
Базовая роботизированная платформа должна закрыть сложную повторяемую основу. Пользователю остаётся небольшой творческий и инженерный слой: выбрать полезный модуль, сделать адаптер в известных пределах, настроить взаимодействие и пройти заданный тест. Чем больше скрытой переделки требуется, тем меньше оснований называть модуль сменным.
Дальше полезно открыть карту подсистем роботизированной платформы и полный состав документации DIY-проекта.
Основные источники
- NASA, Systems Engineering Handbook, Revision 2, раздел 6.3 и приложение L.
- NASA NTRS, Training Manual for Elements of Interface Definition and Control.
- ROS 2, Interfaces: topics, services, actions.
- ISO, ISO 22166-202:2025 — Information model for software modules.
Контракт вместо слова «совместимо»
У каждого нового модуля заполните одну карточку: версии базы и модуля; механика (крепление, масса, габарит); энергия (напряжение, ток, полярность, защита); данные (команда, состояние, таймаут); безопасное состояние при отказе; предусловия установки; проверка после установки; ссылка на доказательство. Если одно поле не определено, корректный вывод — «совместимость не подтверждена». Это не бюрократия: NASA связывает интерфейс с источником, получателем, воздействием и прослеживаемым изменением, чтобы замена узла не превращалась в угадывание.