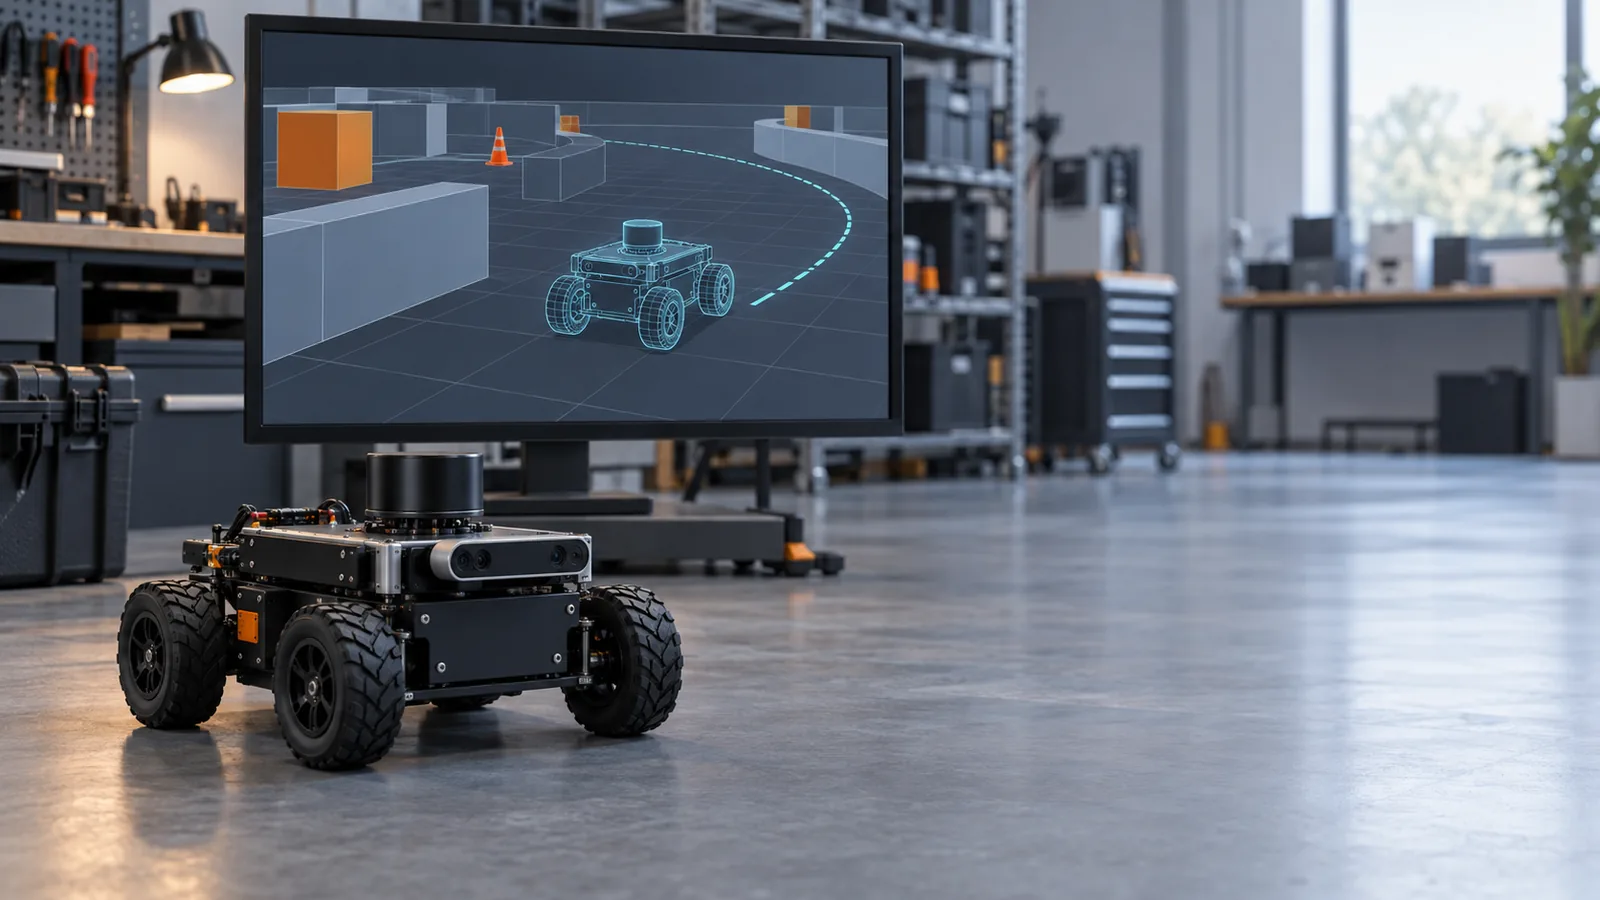
В виртуальном коридоре робот объезжает коробку идеально. На реальном полу он может остановиться у первого порога — и это не делает симуляцию бесполезной. Она ответила на другой вопрос: совпадают ли модель, координаты, интерфейсы и логика сценария с тем, что мы хотели проверить.
Что симуляция делает хорошо
- проверяет структуру координат и сообщений;
- показывает, доходят ли команды и переходят ли состояния по ожидаемой логике;
- позволяет воспроизвести тайм-аут, задержку или потерю сообщения при явно заданных параметрах;
- проверяет планировщик на конкретной карте и наборе препятствий;
- сохраняет сценарий как регрессионный тест, а не как разовую демонстрацию.
Чего она не доказывает
Виртуальный проезд не измеряет сцепление конкретного колеса с конкретным полом, ток и нагрев, прочность рамы, качество радиоканала, электромагнитную совместимость или безопасность людей. Физический движок — выбранная модель контактов, трения и датчиков; результат зависит от допущений, записанных в файлах мира и модели.
Учебный сценарий
Условная дифференциальная платформа должна проехать коридор шириной 1,20 м, повернуть на 90° и не войти в виртуальную зону 0,30 м вокруг неподвижного препятствия. В протокол попадают версии ROS/Gazebo, commit, URDF/SDF, карта, seed, скорость, задержка, шум, cmd_vel, траектория и минимальная дистанция. Pass означает только: «логика прошла этот виртуальный сценарий». Не «платформа безопасна».
Лестница доказательств
виртуальный сценарий → стенд без движения → низкая скорость в ограниченной зоне → испытание в описанных условиях. На каждой ступени новый вопрос и новый протокол. Нельзя перенести красивую траекторию из Gazebo в паспорт физической платформы.
Перед запуском сверяйте совместимую пару ROS и текущего Gazebo: официальная документация отдельно отличает актуальный Gazebo от Gazebo Classic. Для «Зари 40» это пока учебный маршрут, а не описание установленного стека.
Источники
Дальше: сформулируйте проверяемое требование и оформите протокол.