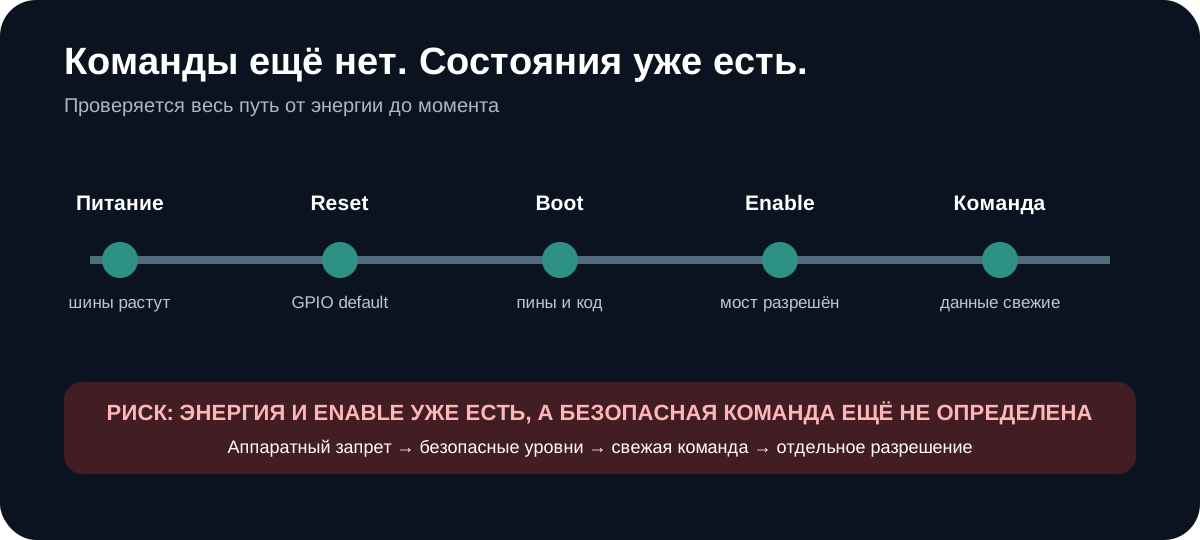
Фраза «команды движения не было» описывает намерение оператора, но не состояние электроники. При старте питание нарастает, микроконтроллер проходит reset и bootloader, прошивка настраивает GPIO, драйвер выходит из сна, а связь начинает передавать данные. Короткого несовпадения достаточно, чтобы силовой каскад увидел нежелательную комбинацию сигналов.
Материал объясняет переносимые механизмы. Он не устанавливает причину нестабильности конкретной версии «Зари 40»: для этого нужны актуальная схема, измерения, журналы сброса и воспроизводимый тест.
Команда, сигнал и энергия — не одно и то же
Движение возникает, когда одновременно есть энергия в силовой части, разрешён выходной каскад и входы драйвера образуют состояние, создающее момент. Оператор может ничего не отправлять, но аппаратный вход уже имеет уровень из-за подтяжки, утечки, порядка включения или состояния вывода при reset.
Семь механизмов неожиданного движения
1. GPIO ещё не стал выходом
До выполнения пользовательского кода выводы живут по правилам микроконтроллера: могут быть входами, высокоимпедансными, иметь внутреннюю подтяжку или обслуживать загрузчик. Espressif требует учитывать конфигурацию GPIO при reset и рекомендует внешнюю подтяжку для высокоимпедансных линий, если внешней цепи нужен определённый уровень.
Безопасное состояние важного Enable нельзя основывать только на строке инициализации программы.
2. Использован загрузочный вывод
Некоторые GPIO считываются при старте для выбора режима загрузки или используются памятью и отладкой. У ESP32 strapping pins определяют стартовую конфигурацию, а затем становятся обычными GPIO. Нагрузка на них способна влиять и на загрузку, и на внешнее устройство до запуска приложения.
Назначение проверяют по документации конкретного чипа и модуля, а не только по распиновке платы разработки.
3. Enable «плавает»
Высокоимпедансный вход без определённой внешней подтяжки может принять уровень из-за помехи или утечки. Внутренняя подтяжка контроллера действует не во всех состояниях и не обязательно во время reset.
Разрешающий вход должен иметь определённое состояние до, во время и после перезагрузки контроллера.
4. Драйвер просыпается раньше логики
Шины питания достигают рабочих уровней не одновременно. Драйвер может интерпретировать входы, пока контроллер ещё в reset. Сигнальная линия также способна паразитно питать неактивный узел через защитные структуры.
В даташитах драйверов Sleep и Enable имеют конкретную логику. Например, TI DRV8452 выключает мост при низком nSLEEP или ENABLE, но это пример одного компонента, а не правило для всех драйверов.
5. Reset открывает новое окно риска
Watchdog, brownout или ручной reset возвращает GPIO в состояния, описанные производителем. Если безопасный уровень удерживает только прошивка, каждый reset повторяет опасное окно. Поэтому отдельно проверяют перезапуск логики при наличии силового питания.
6. Последняя команда продолжает действовать
Потеря радио не обязательно меняет вход драйвера: нижний уровень может воспроизводить последнюю скорость. Watchdog связи полезен, только если у него определены таймаут, безопасная реакция, приоритет и восстановление.
Отсутствие новых сообщений не равно команде Stop.
7. Возврат питания принимается за разрешение
Если система автоматически возвращает сохранённую уставку или принимает случайный первый пакет, движение начинается без нового намеренного пуска. Сброс не должен автоматически создавать запуск.
Цепочка безопасного разрешения
Вместо одной переменной полезно проверять последовательность:
силовая часть готова → контроллер загрузился → входы заданы → связь актуальна → ошибок нет → получено разрешение → принята свежая команда.
Сначала задаются безопасные уровни, затем разрешается выходной каскад. При неопределённости цепочка возвращается в выбранное безопасное состояние. Аппаратная часть удерживает запрет, пока программа не управляет выводом; программа отбрасывает устаревшие команды, отслеживает reset и требует нового намеренного запуска.
Один pull-down или watchdog сам по себе не превращает обычную систему в функцию безопасности: это определяется полной архитектурой и испытанием.
Диагностический маршрут
- Исключить опасное движение. Ограничить доступ, обеспечить независимое снятие энергии и снова пройти чек-лист первого включения.
- Разделить силовую и управляющую часть. По схеме определить, можно ли наблюдать загрузку логики без энергии опасного движения.
- Выписать временную шкалу. Появление шин, снятие reset, bootloader, GPIO, пробуждение драйвера, связь, Enable и первая команда.
- Составить таблицу состояний. Power-off, reset, boot, нормальная работа, brownout, потеря связи и восстановление.
- Наблюдать безопасно. Измерения выполняет квалифицированный человек с учётом общей точки прибора и риска изменить цепь щупом.
- Менять одно условие. Раздельно проверять холодный старт, reset, потерю связи и возврат питания, фиксируя версию и результат.
Матрица состояний
| Событие | Что должно быть определено | Опасный пробел |
|---|---|---|
| Подача питания | аппаратное запрещающее состояние | Enable зависит от ещё не запущенной программы |
| Bootloader | уровни критических GPIO | служебный вывод активирует драйвер |
| Старт приложения | уровни задаются до Enable | сначала разрешение, затем безопасные значения |
| Потеря связи | таймаут и реакция | сохраняется последняя команда |
| Brownout/reset | возврат в безопасное состояние | GPIO меняются при активной силовой части |
| Восстановление | отдельное намеренное разрешение | автоматическое движение |
Что можно утверждать о «Заре 40»
Архив фиксирует наблюдение: в одной конфигурации отдельные приводы запускались без ожидаемой команды. Этого достаточно, чтобы считать безопасное движение неподтверждённым. Этого недостаточно, чтобы назвать виновником GPIO, драйвер, связь или конкретную деталь.
Фактический диагноз можно публиковать после воспроизводимого теста с версией схемы, последовательностью питания, логами reset, измерениями управляющих линий и подтверждённым исправлением.
Источники
- Espressif, ESP32 Hardware Design Guidelines.
- Espressif, ESP32 Boot Mode Selection.
- STMicroelectronics, STM32F74/75 Reference Manual, GPIO.
- Texas Instruments, DRV8452 datasheet, Sleep and Disable modes.
Журнал «нулевого движения»
До безопасной проверки зафиксируйте версию ПО и конфигурации, ожидаемое состояние Enable/Fault после включения, физические ограничения, зону, наблюдателя и фактический результат. Любое непредусмотренное движение — стоп: сохранить конфигурацию и разбирать последовательность питания, reset и управляющие уровни до перезапуска. «Нулевая команда» в интерфейсе не доказывает отсутствия энергии или движения; особенно нельзя переносить поведение одного драйвера на BLDC, H‑bridge и другой контроллер.