Микроконтроллер способен решить, куда и с какой интенсивностью должен вращаться мотор. Но его вывод передаёт управляющий сигнал, а не тяговую мощность. Между решением программы и током двигателя нужен силовой узел — драйвер.
Самая полезная модель выглядит так:
команда → драйвер → силовые ключи → ток в обмотках → момент
Драйвер переводит логические команды в правильно рассчитанное переключение силовой части. В зависимости от устройства он может включать сами силовые транзисторы, содержать их внутри корпуса, измерять ток, сообщать об ошибках и отключать выход при некоторых аварийных режимах. Но слово «драйвер» не гарантирует, что конкретный модуль подходит конкретному мотору.
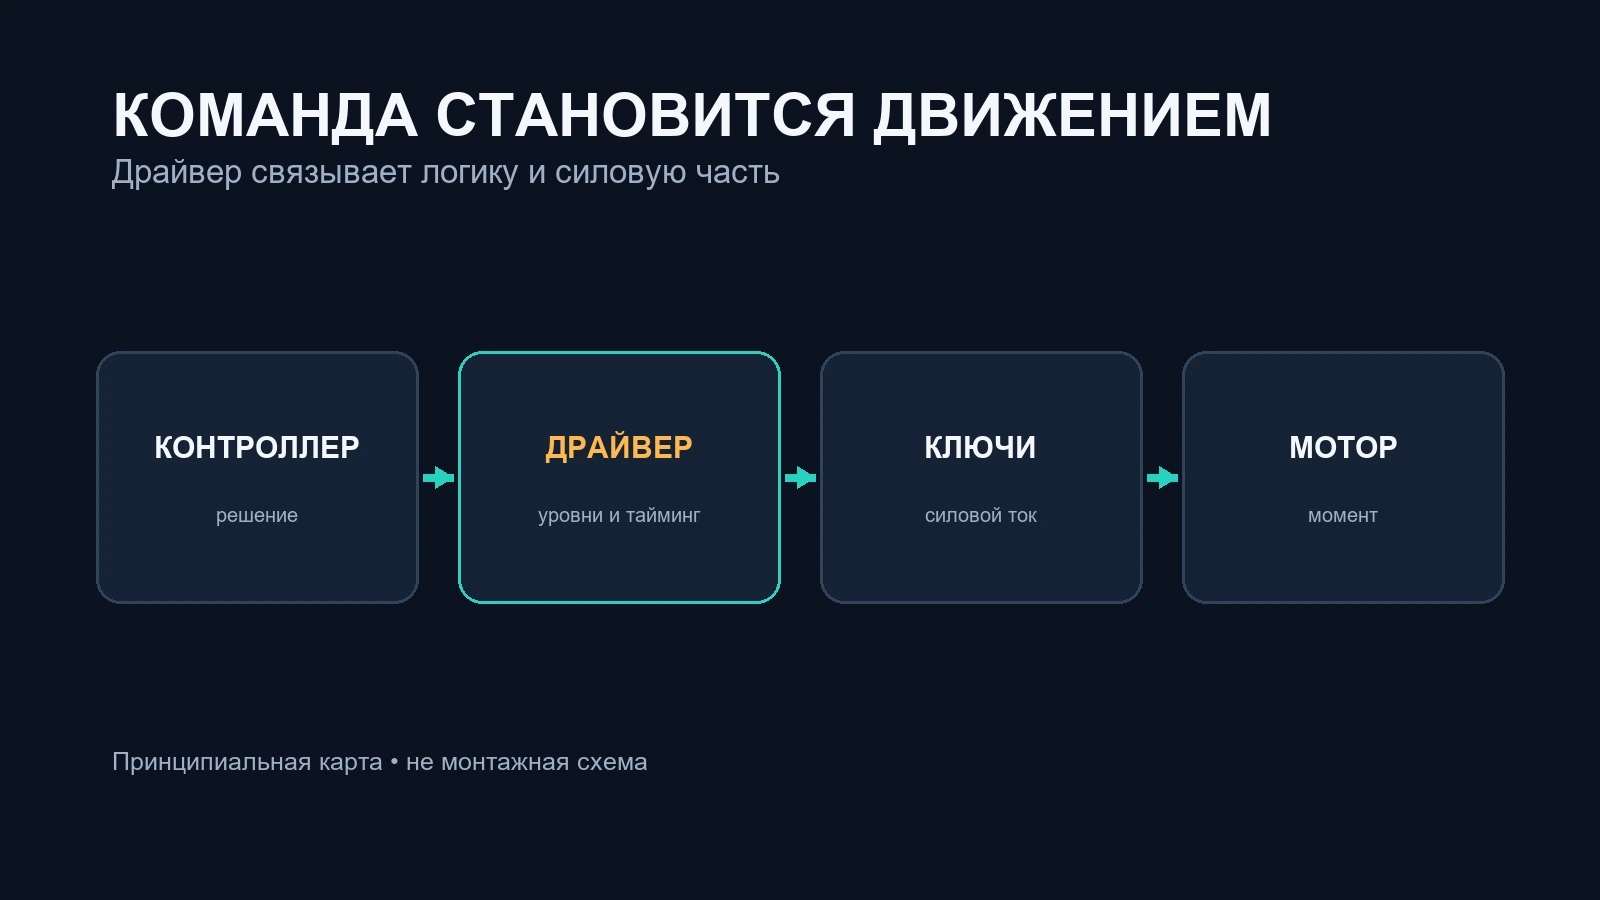
Принципиальная схема: уровни системы, а не монтажная схема или изображение узла «Зари 40».
Почему вывода Arduino недостаточно
Вывод микроконтроллера работает с логическими уровнями и небольшими токами. Мотору нужны совсем другие напряжение, ток и способ коммутации. При старте, резком изменении нагрузки или блокировке ток может значительно отличаться от спокойного установившегося режима.
Кроме того, двигатель — индуктивная нагрузка. Ток в его обмотке не исчезает мгновенно, когда управляющая команда выключилась. Силовая схема должна дать этому току безопасный путь и контролировать переходные процессы.
Microchip AN898 описывает MOSFET-драйвер как связующее звено между управляющей схемой и силовым транзистором. Infineon формулирует ту же роль ещё точнее: gate driver обеспечивает напряжение и ток, необходимые для своевременного включения и выключения силового ключа.
Микроконтроллер здесь похож на дирижёра: он задаёт момент вступления, но не обязан лично крутить каждое колесо.
Что именно делает драйвер
У слова «драйвер» несколько уровней смысла, из-за чего каталоги легко запутывают.
Gate driver управляет затворами внешних MOSFET или IGBT. Он усиливает логическую команду, сдвигает уровень напряжения и формирует ток заряда и разряда затвора. Силовые транзисторы остаются отдельными.
Интегрированный motor driver может содержать gate driver и силовые транзисторы в одной микросхеме. Иногда туда же входят измерение тока, интерфейс диагностики и защиты.
Контроллер движения решает более высокоуровневую задачу: какую скорость, момент или положение нужно получить. Он может быть микроконтроллером, отдельной платой или частью интегрированного решения.
Моторный модуль, который продаётся как «контроллер», способен объединять все эти слои. Поэтому название на карточке товара слабее структурной схемы и datasheet.
H-мост: четыре ключа и два направления
Для коллекторного двигателя постоянного тока распространён H-мост. Четыре силовых ключа окружают мотор так, что одна диагональная пара создаёт ток в одном направлении, а другая — в обратном.
Texas Instruments в Precision Labs показывает, что H-мост позволяет выбирать вращение вперёд и назад, свободный выбег и электрическое торможение. Диоды или каналы MOSFET также участвуют в рециркуляции тока индуктивной нагрузки.
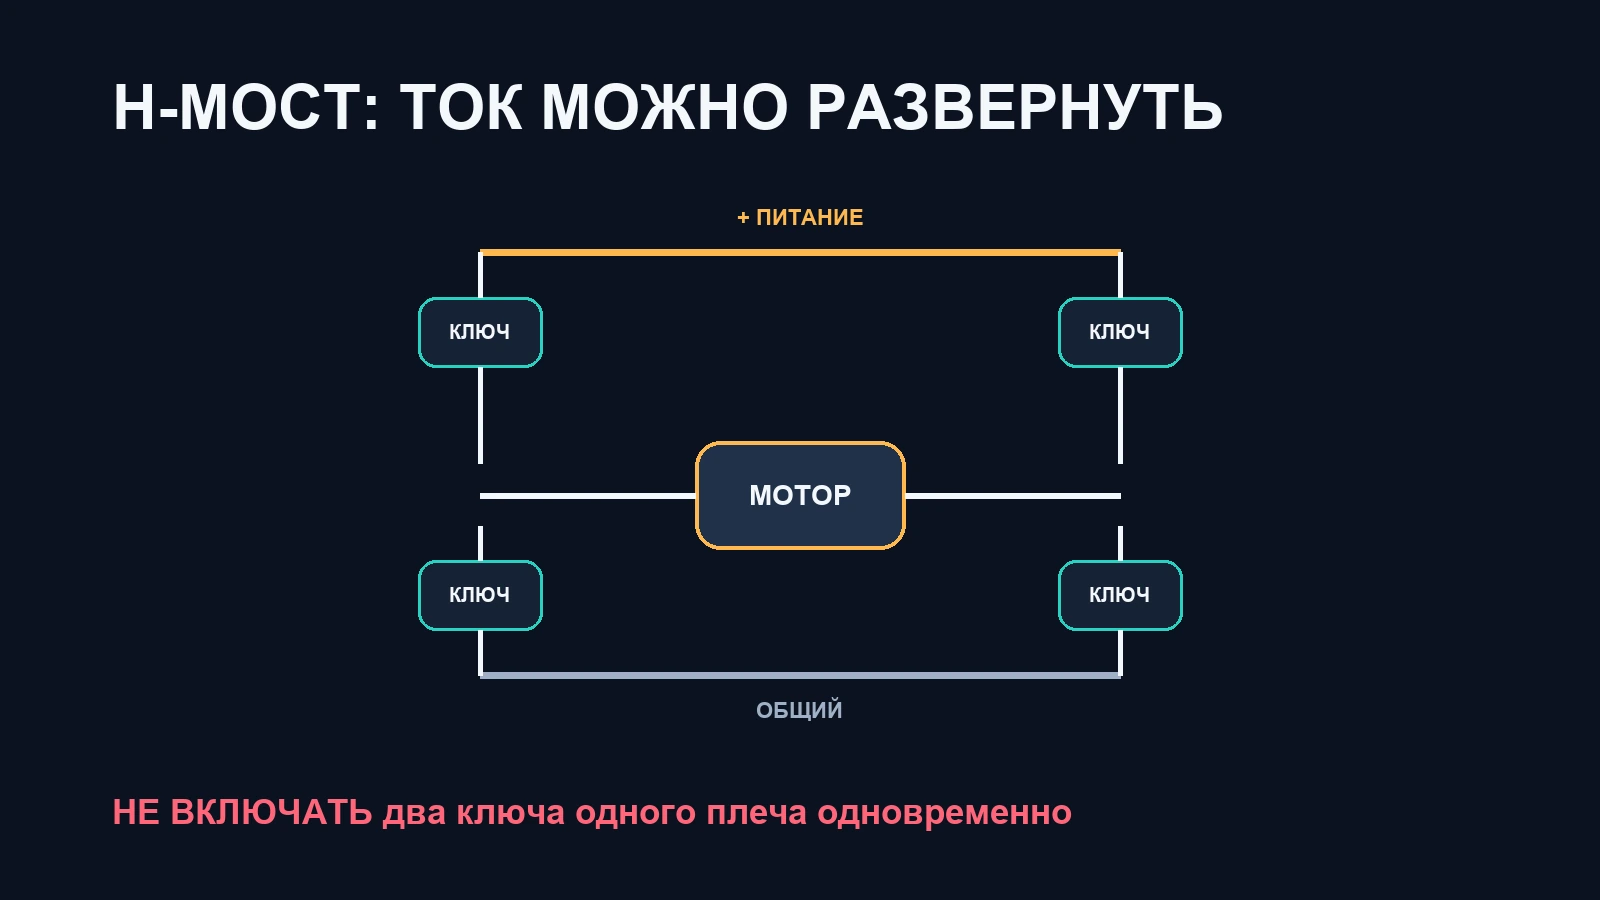
Упрощённая принципиальная схема. Она объясняет роли ключей, но не задаёт распиновку, dead time или монтаж.
Самая опасная ошибка в таком объяснении — решить, что любые два ключа можно включить одновременно. Если открыть верхний и нижний ключ одного плеча, возникает прямой путь от питания к общему проводу. Это состояние называют shoot-through. TI отдельно предупреждает о необходимости не допускать такого одновременного включения.
Реальный драйвер управляет временными интервалами, уровнями затворов и переходами между состояниями. Для верхнего N-канального MOSFET может понадобиться напряжение затвора выше напряжения его истока; его создаёт bootstrap-цепь или charge pump. Именно такие детали превращают «четыре транзистора» в силовую систему.
У BLDC не один мост, а три полумоста
Трёхфазный бесщёточный двигатель обычно коммутируют тремя полумостами — по одному на фазу. Контроллер выбирает последовательность состояний по Hall-сигналам, энкодеру или sensorless-оценке положения ротора.
Датчик сообщает, что происходит с ротором. Алгоритм решает, какое действие нужно. Драйвер и силовые ключи создают физические токи в фазах. Эти роли связаны, но не взаимозаменяемы.
Поэтому наличие пяти сигнальных проводов Hall-датчиков не говорит о допустимом фазном токе, а мощные MOSFET не доказывают качество алгоритма на малой скорости. Полный тракт нужно оценивать целиком.
ШИМ регулирует переключение, а не отменяет ограничения
Широтно-импульсная модуляция быстро чередует состояния силовых ключей. Изменяя долю времени включения, система регулирует среднее воздействие на двигатель. Но duty cycle — не ручка с надписью «процент мощности».
Ток определяется напряжением питания, противо-ЭДС двигателя, сопротивлением и индуктивностью обмоток, частотой и способом коммутации, механической нагрузкой и активными ограничителями. На старте противо-ЭДС мала, поэтому ток способен быстро вырасти. При блокировке вращения он может остаться высоким, пока защита или алгоритм не вмешается.
ШИМ также создаёт переключательные потери и быстрые фронты. Это связывает драйвер сразу с двумя соседними темами: тепловым режимом и электромагнитными помехами.
Защита — функция с условиями, а не магический щит
В datasheet моторных драйверов встречаются undervoltage lockout, overcurrent protection, current regulation, thermal warning, thermal shutdown и fault output. Названия похожи на полный набор безопасности, но каждую функцию надо читать вместе с условиями.
STMicroelectronics AN6060 показывает возможную последовательность: пусковой ток достигает порога ограничения, потери нагревают кристалл, затем вмешивается ограничение мощности или температурное отключение. Это хороший пример того, что защита может реагировать уже после возникновения тяжёлого режима.
Проверить нужно как минимум:
- что именно измеряется — ток ключа, фазы, шины или расчётная величина;
- какой порог и его допуск;
- насколько быстро срабатывает функция;
- выключается ли канал, ограничивается ли ток или только устанавливается флаг;
- требуется ли перезапуск;
- что происходит при повторяющемся коротком замыкании или перегреве;
- какие внешние компоненты обязательны.
Защита микросхемы прежде всего помогает сохранить саму микросхему в оговорённых режимах. Она не доказывает безопасность проводов, разъёмов, батареи, механики и людей вокруг робота.
Семь строк datasheet, которые надо прочитать до цены
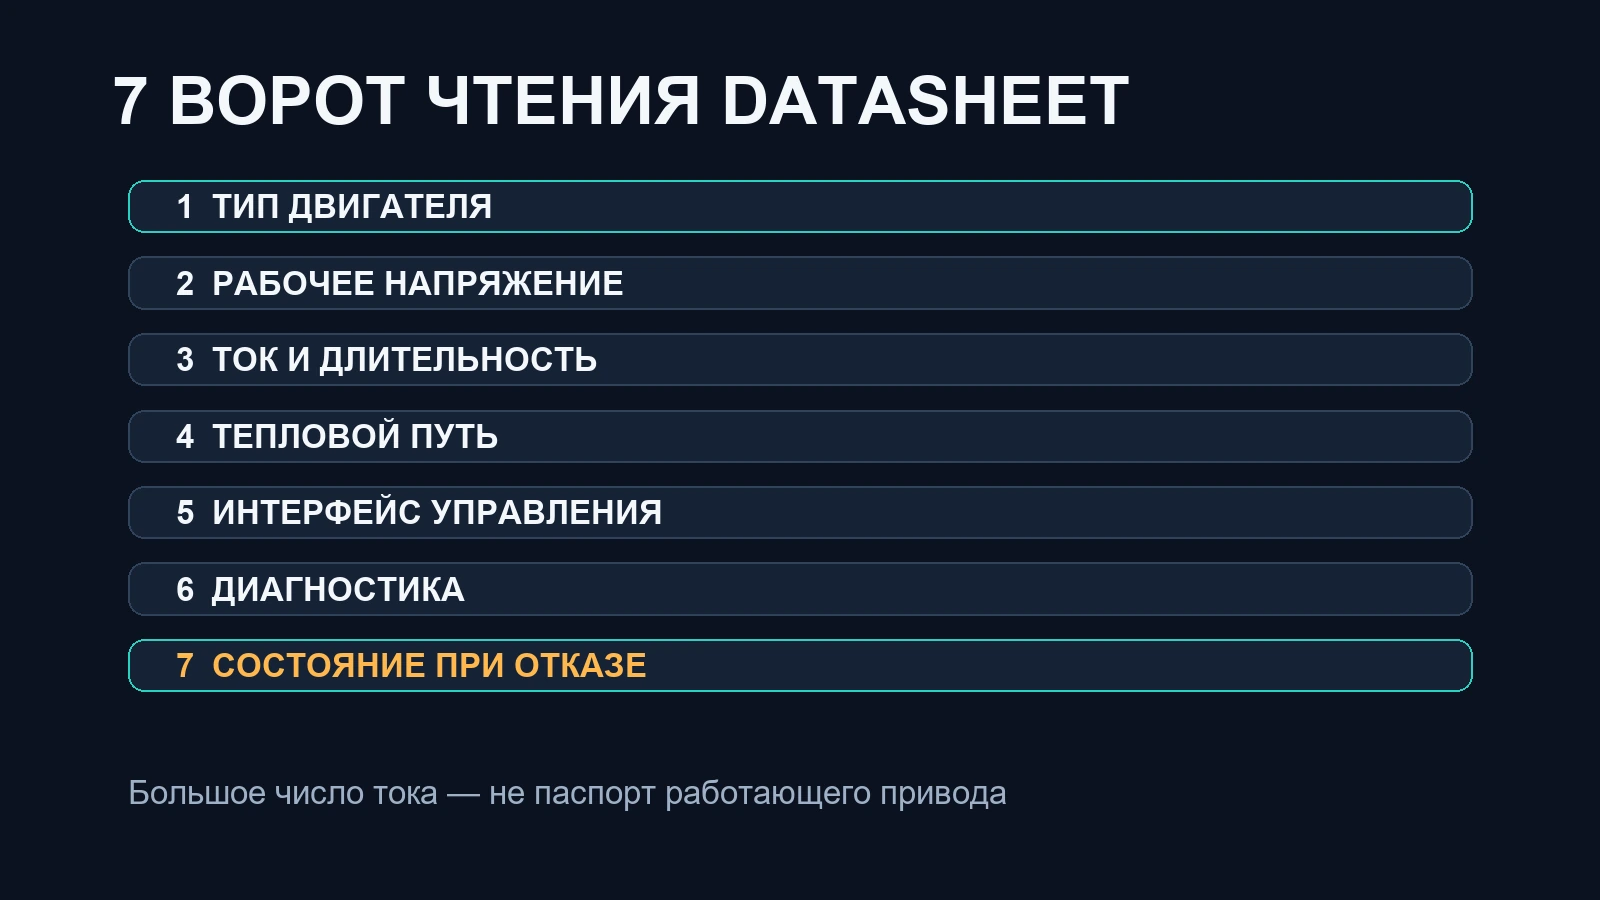
- Архитектура и тип двигателя. Коллекторный DC, BLDC, шаговый мотор; один мост, три полумоста или gate driver для внешних ключей.
- Рабочее напряжение питания. Не только абсолютный максимум. Учитываются заряд батареи, просадка, выбросы и рекуперативный подъём напряжения.
- Ток и способ его задания. Пиковое число на обложке нельзя считать непрерывным током системы. Нужны длительность импульса, температура, охлаждение и сопротивление силового пути.
- Тепловая модель. Корпус, печатная плата, медь, воздушный поток и допустимая температура определяют, сможет ли устройство рассеять потери.
- Управляющий интерфейс. PWM/DIR, отдельные входы плеч, SPI, аналоговое задание или другой протокол должны соответствовать контроллеру и нужным состояниям.
- Обратная связь и диагностика. Измерение тока, fault-сигнал, температура и телеметрия полезны только тогда, когда программа их обрабатывает.
- Защиты и отказобезопасное состояние. Нужно знать реакцию на потерю питания логики, потерю команды, короткое замыкание, перегрев и обрыв датчика.
После этих семи строк сравнивают компоновку, доступность документации, повторяемость поставки и возможность замены. Цена одного модуля без этой рамки почти ничего не сообщает о стоимости работающего привода.
Типичные ошибки выбора
Сравнивать по одному числу тока. Оно может быть абсолютным максимумом, кратким пиком или результатом при идеальном охлаждении.
Путать напряжение логики и силовое питание. Совместимый PWM-вход не означает совместимую силовую шину.
Считать радиатор необязательным аксессуаром. Тепловой путь является частью расчёта, даже если продавец сфотографировал плату без нагрузки.
Полагаться только на защиту драйвера. Провод или разъём способны перегреться раньше, чем внутренняя защита увидит опасный для себя режим.
Игнорировать торможение и выбег. Команда «ноль» может означать разные состояния ключей и разный путь энергии.
Покупать интерфейс без документации. Если неизвестны логика входов, уровни, тайминги и состояния при ошибке, интеграция превращается в эксперимент.
Что это означает для «Зари 40»
В этом материале не идентифицируется и не оценивается конкретный драйвер текущей платформы. По фотографиям нельзя надёжно восстановить его электрические пределы, прошивку, настройки защиты и тепловой режим.
Для паспорта реального узла понадобятся маркировка, datasheet, схема подключения, версия прошивки или настроек, питание, мотор, охлаждение и результаты испытаний. До этого статья остаётся общей картой чтения системы.
Такое разделение полезно: сложная базовая работа платформы — силовая коммутация, питание, механика и интерфейсы — должна быть документирована отдельно. Пользовательский слой начинается там, где к проверенной основе подключают свой датчик, программу или модуль, не перепроверяя наугад весь силовой тракт.
Словарь из шести терминов
- Motor driver — силовой управляющий узел между логической командой и двигателем; степень интеграции бывает разной.
- Gate driver — схема, которая управляет затвором внешнего силового транзистора.
- H-мост — четыре ключа, позволяющие менять направление тока через нагрузку.
- Полумост — два силовых ключа между шиной питания и общим проводом; три полумоста образуют типовой трёхфазный инвертор.
- PWM / ШИМ — управление средней величиной через быстрое переключение состояний и изменение коэффициента заполнения.
- Shoot-through / сквозной ток — опасное одновременное открытие верхнего и нижнего ключа одного плеча.
Короткий вывод
Микроконтроллер говорит, что сделать. Драйвер обеспечивает корректное переключение. Силовые ключи проводят ток. Двигатель превращает этот ток в момент. Каждый слой имеет собственные ограничения, и надпись «драйвер на 100 А» не заменяет их проверку.
Следом полезно разобраться, что Hall-сигналы действительно сообщают контроллеру и почему нормальное движение ещё не доказывает нормальный тепловой режим.
Основные источники
- Texas Instruments, The H-bridge.
- Texas Instruments, MSPM0 Motor Control.
- Texas Instruments, Full H-Bridge Circuit Configuration and Control.
- Microchip, AN898 — Determining MOSFET Driver Needs for Motor Drive Applications.
- STMicroelectronics, AN6060 — VIPower M0-9 motor drivers.
- Infineon, What is a Gate Driver IC?.
Карточка выбора: цифра на витрине ничего не решает
Для коллекторного мотора 12 В с сопротивлением обмотки 0,60 Ω грубая оценка тока заклинивания — 20 А. Драйвер «5 А RMS, 8 А OCP» не превращается в 20‑амперный от слова peak: пуск или заклинивание приведут к защите или нагреву. Сверяйте напряжение шины и переходные процессы, ток батареи и фазный ток, непрерывный и пиковый режим при реальной плате/температуре, OCP/UV/OV/OTP и реакцию на потерю команды. TI объясняет, почему continuous и OCP — разные числа.