Почему датчики Холла, энкодер и sensorless-управление отвечают на разные вопросы — и почему слово «датчик» ещё ничего не говорит о возможностях привода.
Из мотор-колеса могут выходить три толстых провода и ещё пять тонких. Возникает соблазн прочитать их как готовый ответ: три — мотор, пять — точный датчик положения. Но провода сообщают только о наличии интерфейса. Они ещё не говорят, где установлен датчик, как он питается, сколько положений различает и умеет ли контроллер правильно использовать его сигналы.
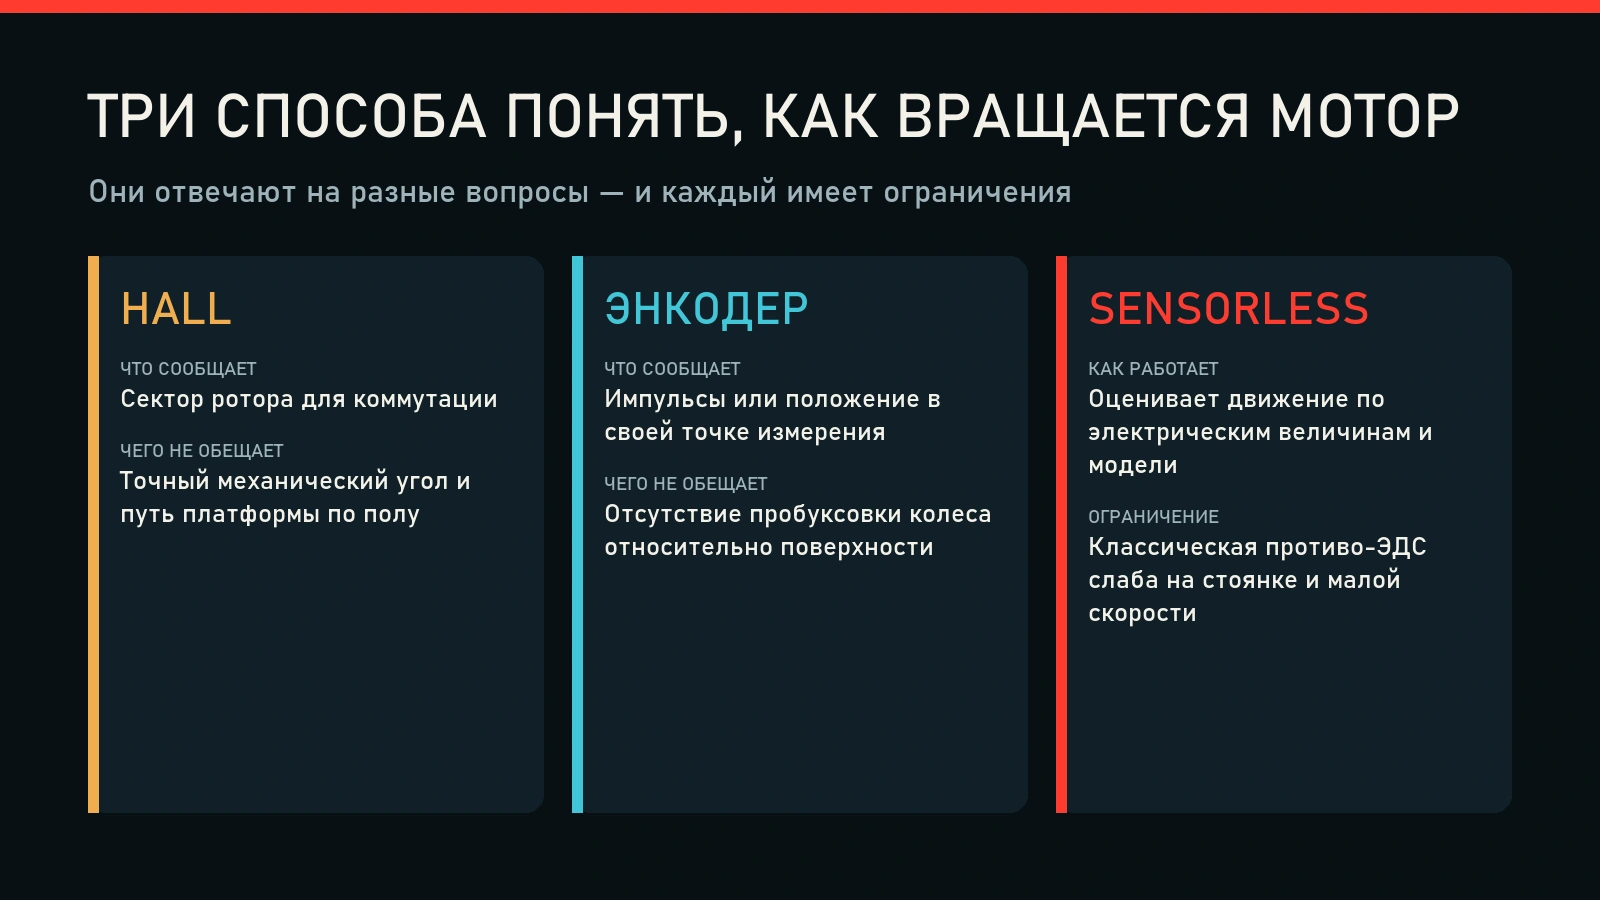
У датчиков Холла, энкодера и sensorless-алгоритма одна общая работа: помочь электронике понять, где находится ротор и когда переключить ток в обмотках. Но точность, поведение при старте и даже смысл слова «положение» у них разные. Поэтому выбирать нужно не самый «умный» способ, а достаточный ответ на конкретный вопрос привода.
Зачем контроллеру вообще искать ротор
В коллекторном двигателе переключением тока занимаются щётки и коллектор. В бесщёточном двигателе механического переключателя нет: нужные обмотки в нужной последовательности включает электроника.
Представим ротор как магнитную стрелку, а обмотки статора — как людей, которые по очереди тянут её к себе. Если следующий человек вступит вовремя, стрелка продолжит вращение. Если слишком рано или слишком поздно — момент уменьшится, появятся рывки, шум и нагрев. Контроллеру нужно хотя бы понимать, в каком секторе находится магнитное поле ротора.
В распространённой трёхфазной шестиступенчатой схеме электрический период разделён на шесть секторов. Контроллер последовательно переключает пары фаз, поддерживая вращение. Такое описание шестиступенчатой коммутации приводят, например, STMicroelectronics и Analog Devices.
Это первая важная граница: знать сектор для коммутации — не то же самое, что знать точный угол вала, скорость колеса или положение платформы на полу.
Датчик Холла: шесть окон вместо панорамы
Эффект Холла был описан задолго до электронного управления двигателями. В 1879 году американский физик Эдвин Холл опубликовал работу On a New Action of the Magnet on Electric Currents. Он исследовал поперечное электрическое действие магнитного поля на проводник с током — не проектировал моторный датчик и, конечно, не думал о проводах гироскутера.
Практическая красота эффекта проявилась позднее: магнитное поле можно превратить в электрический сигнал без механического контакта. В моторе постоянные магниты ротора проходят рядом с чувствительными элементами, а контроллер получает последовательность логических состояний. Для сборщика робота важен не внешний вид отдельной микросхемы, а наличие совместимого Hall-интерфейса у выбранного мотор-колеса и контроллера.
Для типичной трёхфазной схемы используют три цифровых датчика. Их сигналы складываются в трёхбитную комбинацию. Теоретически битов три, значит комбинаций восемь. Но в нормальной последовательности шестиступенчатой коммутации используются шесть; состояния 000 и 111 считаются недопустимыми. Это удобно для диагностики: странная комбинация может указывать на обрыв, короткое замыкание, неверное питание или ошибку подключения. Именно такую логику показывает ST в AN4220.
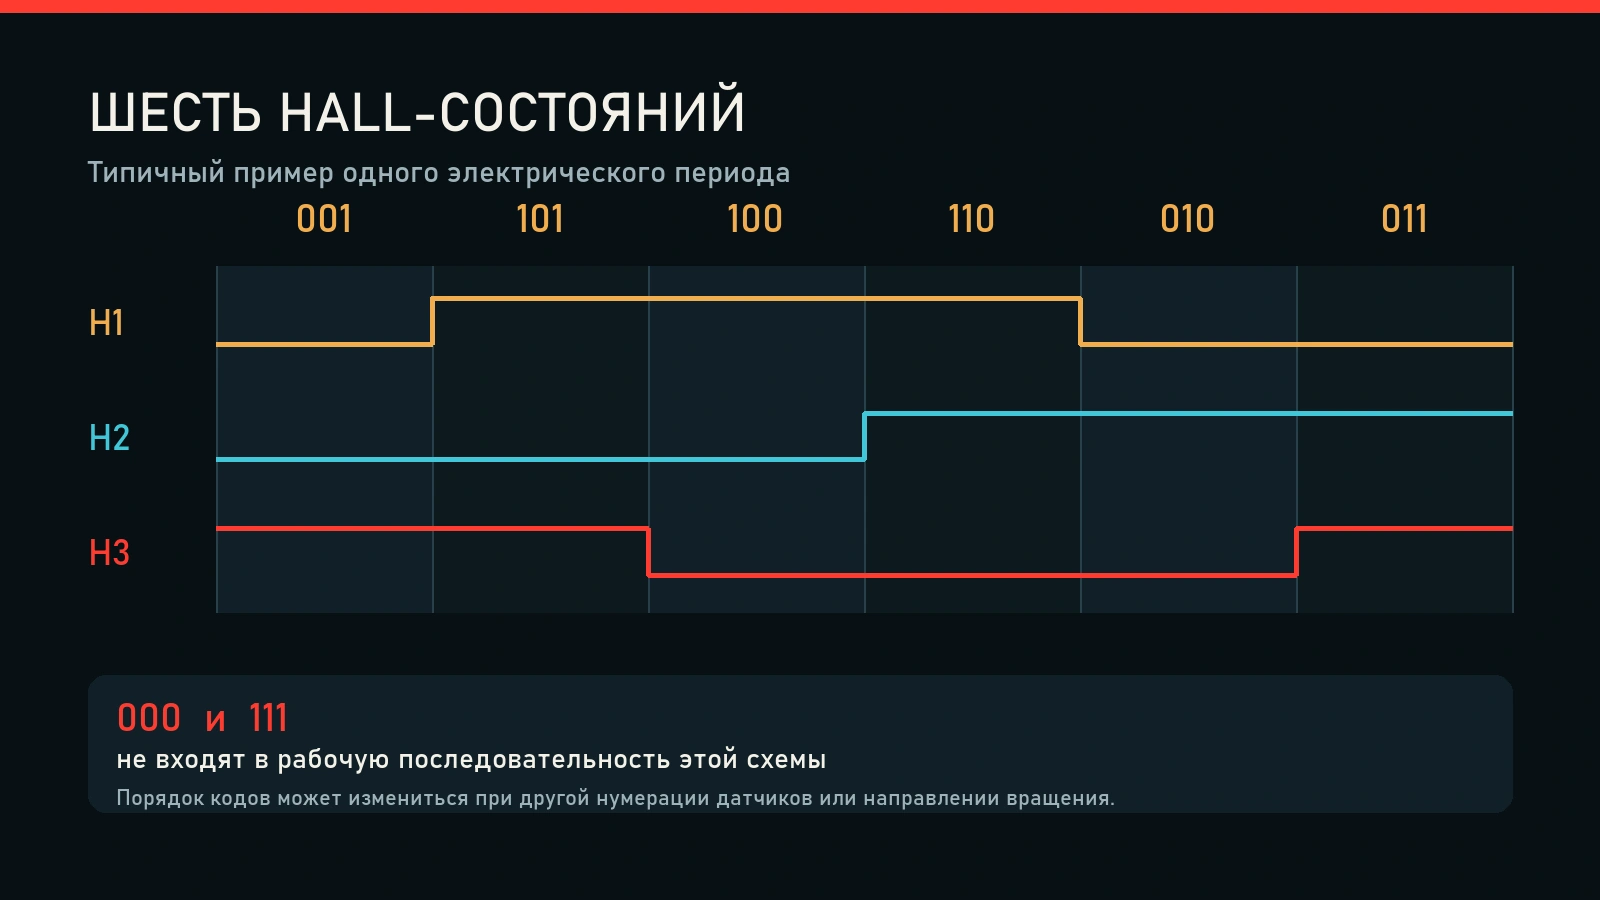
Одна из типичных последовательностей трёх Hall-сигналов за электрический период. Конкретный порядок кодов зависит от расположения датчиков, направления вращения и соглашений контроллера; 000 и 111 в такой схеме не относятся к рабочим состояниям.
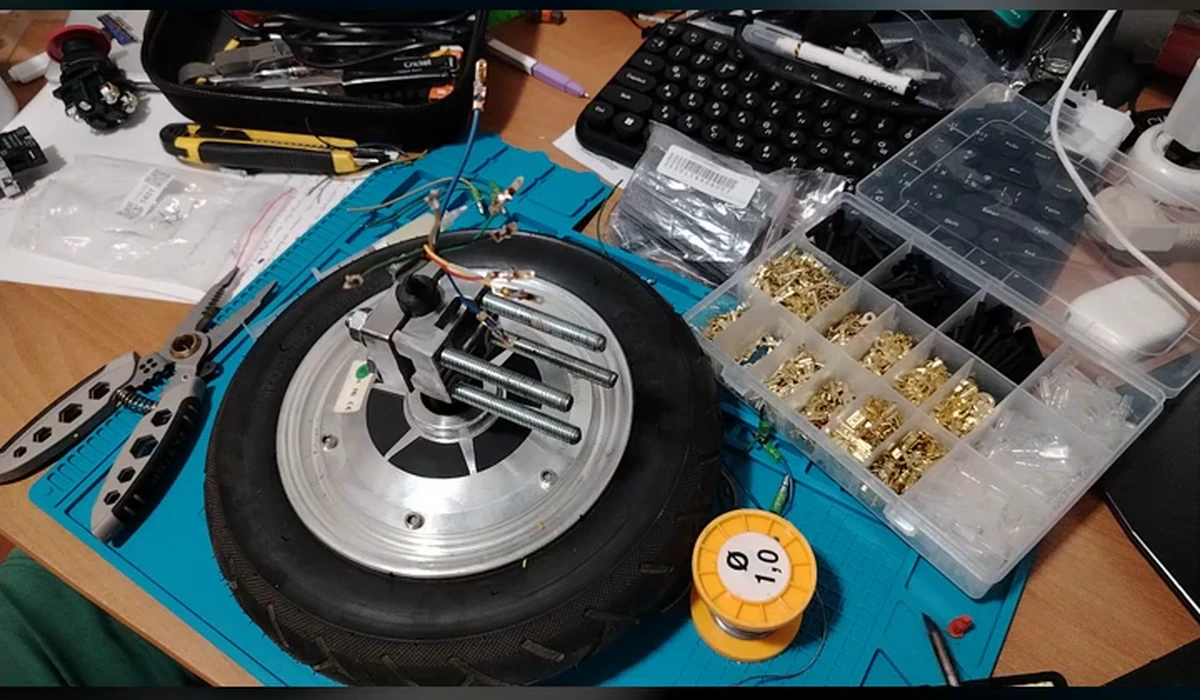
Мотор-колесо «Зари 40». Hall-элементы находятся внутри корпуса, поэтому снаружи покупатель видит мотор и жгут проводов, а не сами микросхемы. Три силовых и пять тонких проводов согласуются с распространённой Hall-схемой, но их назначение всё равно проверяют по документации конкретного изделия. Фото из архива проекта.
Но Холлы дают контроллеру не панораму, а шесть окон на один электрический период. Между переключениями точный угол непосредственно не измеряется. Контроллер может оценивать промежуточное положение по времени и скорости, однако качество этой оценки зависит от режима и алгоритма. В документации TMC4670 Hall-сигналы прямо описаны как положение с секторным разрешением 60 электрических градусов, поверх которого возможна интерполяция.
И ещё один подвох: электрический оборот не всегда равен механическому обороту колеса. Связь зависит от числа пар полюсов. Поэтому шесть состояний нельзя без паспортных данных автоматически превратить в «шесть отсчётов на оборот колеса».
Энкодер: считает подробнее, но видит только свою точку
Энкодер решает другую задачу. Он формирует более частую последовательность отсчётов положения. Реализация может быть оптической, магнитной, индуктивной или иной, но для системы важен тип выдаваемой информации.
Инкрементальный энкодер сообщает приращения. Контроллер считает импульсы, определяет направление по каналам и вычисляет скорость или относительное положение. Отсчёт похож на шаги в тёмном коридоре: пока счёт не потерян, мы знаем, насколько далеко ушли от выбранной точки. После перезапуска или пропуска импульсов абсолютная координата сама по себе не восстанавливается — для неё предусматривают референсную метку или процедуру привязки.
Абсолютный энкодер кодирует само положение, поэтому значение доступно после включения без подсчёта пути от произвольного нуля. Различие методов именно так формулирует HEIDENHAIN: инкрементальный метод получает позицию счётом приращений, абсолютный — непосредственно из кодовой структуры шкалы.
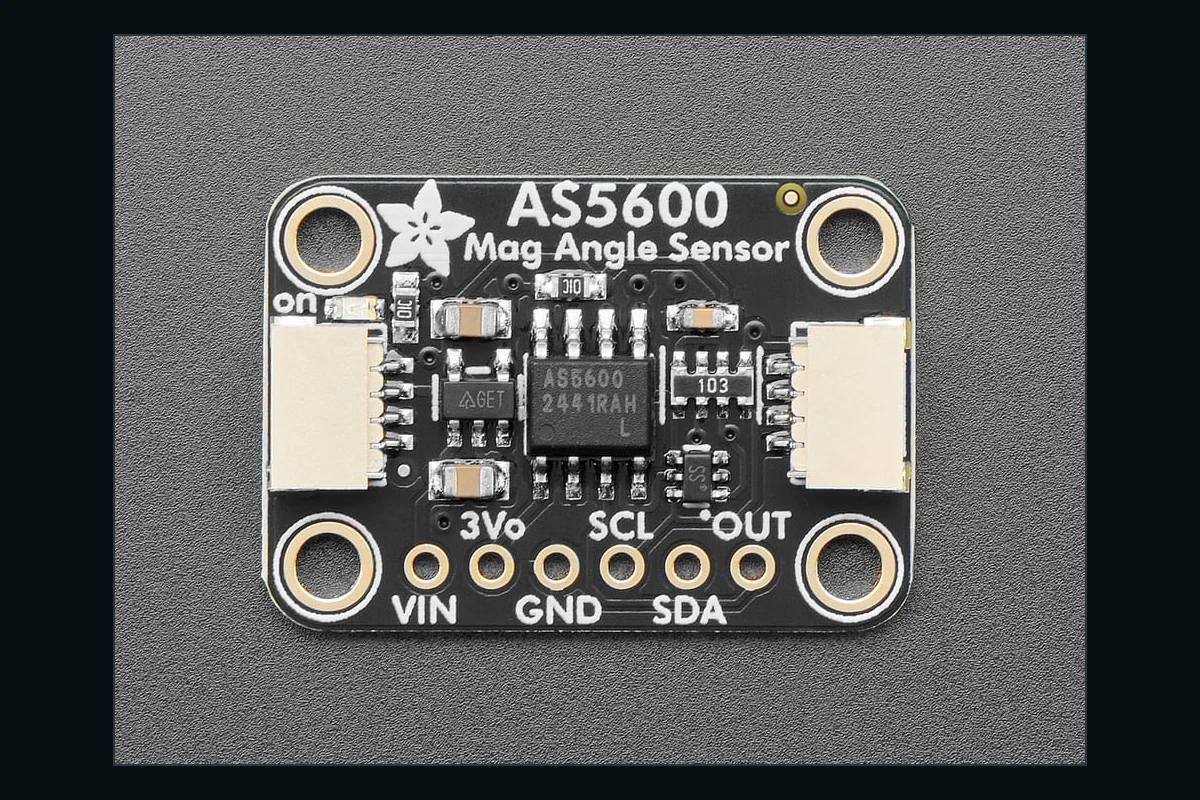
Плата на AS5600 — реальный пример доступного любителю абсолютного магнитного энкодера. Магнит ставят соосно напротив чувствительной зоны, поэтому одной покупки платы недостаточно: качество результата зависит от магнита, зазора и механики крепления. Фото: Liz Clark / Adafruit Industries, карточка изображения, CC BY-SA; изменены размер и обрамление.
Модули AS5600 продаются в российских DIY-магазинах — например, iArduino указывает 12-битное измерение, интерфейсы I²C и ШИМ. Ссылка подтверждает доступность типа устройства, но фотография выше взята не из магазина, а из источника с явно указанной свободной лицензией.
Большая частота отсчётов не делает энкодер всевидящим. Датчик на валу мотора знает вращение вала. Датчик на колесе — вращение колеса. Ни один из них сам по себе не знает, что колесо проскользнуло, шина деформировалась или платформа упёрлась в препятствие. Точный ответ на один вопрос остаётся молчанием о другом.
Sensorless: датчика нет, измерения остались
Название sensorless легко перевести как «без датчиков» и представить, будто контроллер управляет мотором вслепую. На деле отдельного датчика положения ротора может не быть, но измерения и модель остаются. Контроллер извлекает сведения о положении из электрического поведения самого двигателя.
В классической шестиступенчатой схеме один из вариантов — наблюдать противо-ЭДС на временно не запитанной фазе. Вращающийся ротор создаёт напряжение; момент пересечения определённого уровня помогает рассчитать следующее переключение. Этот метод подробно разобран в Microchip AN1083 и документации ST.
Здесь двигатель фактически становится собственным датчиком. Звучит изящно — пока он вращается достаточно быстро. На стоянке противо-ЭДС нет, а на малой скорости сигнал слаб и особенно чувствителен к шуму. Поэтому классическому zero-crossing sensorless обычно нужен специальный запуск: сначала контроллер переключает фазы по заданной процедуре, а после появления различимого сигнала передаёт управление оцениванию. Texas Instruments отдельно отмечает трудности sensorless при старте и преимущества Hall-сигналов там, где нужны хороший пуск и низкие скорости.
Но sensorless — не один алгоритм. Помимо пересечения противо-ЭДС применяются наблюдатели состояния, оценивание потокосцепления и другие модельные методы. Поэтому корректно говорить не «sensorless не работает на нуле вообще», а «конкретный метод имеет свою область наблюдаемости и процедуру старта».
Отечественная школа: электропривод как система
Историю отечественного электропривода здесь полезно вспоминать не ради фамилии, совпавшей с названием датчика. Главное наследие — привычка рассматривать двигатель, преобразователь, измерение, регулятор и механизм как одну систему.
Кафедра автоматизированного электропривода МЭИ была основана в 1930 году. Её официальная история связывает развитие школы с теорией и промышленной практикой электропривода; среди направлений позднее появились микропроцессорные системы управления, силовая преобразовательная техника, прецизионные приводы и тяговые электротрансмиссии. Это отражено на странице кафедры МЭИ.
Было бы неверно проводить отсюда прямую линию к конкретному датчику Холла или современному firmware контроллера. Связь содержательнее: отечественная инженерная школа учила оценивать не деталь отдельно, а управляемый электромеханический объект. Один и тот же датчик может быть достаточным для вентилятора, слабым для сервопривода и вполне разумным для тягового мотора — в зависимости от требуемого пуска, диапазона скоростей, точности и поведения при отказе.
Три способа — три разных обещания
| Способ | Что непосредственно сообщает | Сильная сторона | Ограничение |
|---|---|---|---|
| Три цифровых Холла | сектор электрического положения ротора | уверенный старт и работа на малой скорости, простая коммутация | грубая секторная информация, дополнительные провода и настройка порядка сигналов |
| Инкрементальный энкодер | приращение положения вала/колеса | высокая частота отсчётов, удобное измерение скорости и относительного положения | требуется счёт и восстановление опорной координаты; не видит проскальзывание платформы |
| Sensorless по противо-ЭДС | электрический признак вращения ротора | нет отдельного датчика и его проводки | сложный старт, слабый сигнал на малой скорости, чувствительность к модели и шуму |
Это не таблица победителей. Нередко способы объединяют. Холлы дают начальный сектор, затем энкодер — более частую позиционную информацию. Sensorless-оценка может работать в основном диапазоне, а отдельная стартовая стратегия — выводить мотор в наблюдаемый режим. Архитектура выбирается под задачу и проверяется в её худших условиях, а не только на вывешенном колесе без нагрузки.
Что можно утверждать о проводах «Зари 40»
«Заря 40» — открытый дневник разработки и испытаний нескольких вариантов роботизированных платформ, доступных для изучения, доработки и адаптации под разные задачи.
Если у конкретного мотор-колеса видны три силовых и пять тонких проводов, это согласуется с распространённой схемой трёх фаз, питания, земли и трёх Hall-сигналов. Но внешнее сходство — ещё не распиновка. Цвета проводов не являются достаточным доказательством, а наличие Hall-линий не доказывает, что контроллер их правильно читает.
Для конкретной версии нужны четыре подтверждения:
- маркировка мотора и контроллера;
- документация или проверенная схема разъёма;
- безопасное наблюдение последовательности сигналов компетентным человеком;
- лог, показывающий, как контроллер использует переходы при старте и движении.
До этого корректный статус — «интерфейс похож на Hall-схему, назначение требует подтверждения». Такая формулировка менее эффектна, зато не превращает цвет изоляции в измерительный прибор.
Карточка выбора: какой вопрос мы задаём мотору
Перед выбором датчика или алгоритма заполните шесть строк:
| Вопрос | Что уточнить |
|---|---|
| Что нужно знать? | сектор ротора, точный угол, скорость, обороты колеса или путь платформы |
| На каком режиме? | стоянка, пуск, малая, рабочая или максимальная скорость |
| Где стоит измерение? | внутри мотора, на валу, на колесе или относительно внешнего мира |
| Что будет потеряно? | абсолютная координата, отдельные импульсы, сигнал на малой скорости |
| Как обнаружится отказ? | недопустимый код, тайм-аут, рассогласование источников, диагностический бит |
| Чем доказать результат? | осциллограмма, лог, повторяемый стендовый тест, внешний эталон |
Датчик Холла, энкодер и sensorless не являются тремя ступенями от простого к совершенному. Это три способа получить разные сведения при разных ограничениях. Хорошая система начинается не с вопроса «какой датчик лучше?», а с более строгого: какую ошибку мы обязаны заметить — и на каком режиме?
Основные источники
- Эдвин Холл, 1879 — первичная публикация эффекта Холла: https://www.jstor.org/stable/2369245
- STMicroelectronics AN4220 — Hall-последовательности и sensorless-коммутация: https://www.st.com/resource/en/application_note/an4220-sensorless-sixstep-bldc-commutation-stmicroelectronics.pdf
- Microchip AN1083 — противо-ЭДС и ограничения малой скорости: https://ww1.microchip.com/downloads/en/AppNotes/01083a.pdf
- HEIDENHAIN — абсолютный и инкрементальный методы измерения: https://www.heidenhain.com/fileadmin/pdf/en/01_Products/Prospekte/PR_Linear_Encoders_for_Numerically_Controlled_Machine_Tools_ID571470_en.pdf
- МЭИ — история и направления отечественной школы автоматизированного электропривода: https://www.mpei.ru/Structure/Universe/iet/structure/aed/Pages/default.aspx
- AS5600 в российском DIY-каталоге — iArduino: https://iarduino.ru/shop/Expansion-payments/encoder-as5600.html
Один пример, который убирает ложную точность
У мотора с семью парами полюсов Hall даёт шесть состояний на электрический оборот: при 3000 об/мин это 2100 переходов состояний в секунду. С редуктором 20:1 получается 840 секторов на оборот выхода в идеальной модели, но это не 840 «точных позиций»: остаются люфт, фильтрация и механика. Сначала сверяют part number и напряжение датчиков, затем в безопасном ограниченном режиме логируют шесть разрешённых состояний и направление. Коды 000 и 111 для типичной трёхфазной Hall-схемы — повод остановиться, а не подбирать провода на слух (ST AN4220).